Loading...
Searching...
No Matches
GmsfUnaryExpressionAbsolutePose3.h File Reference
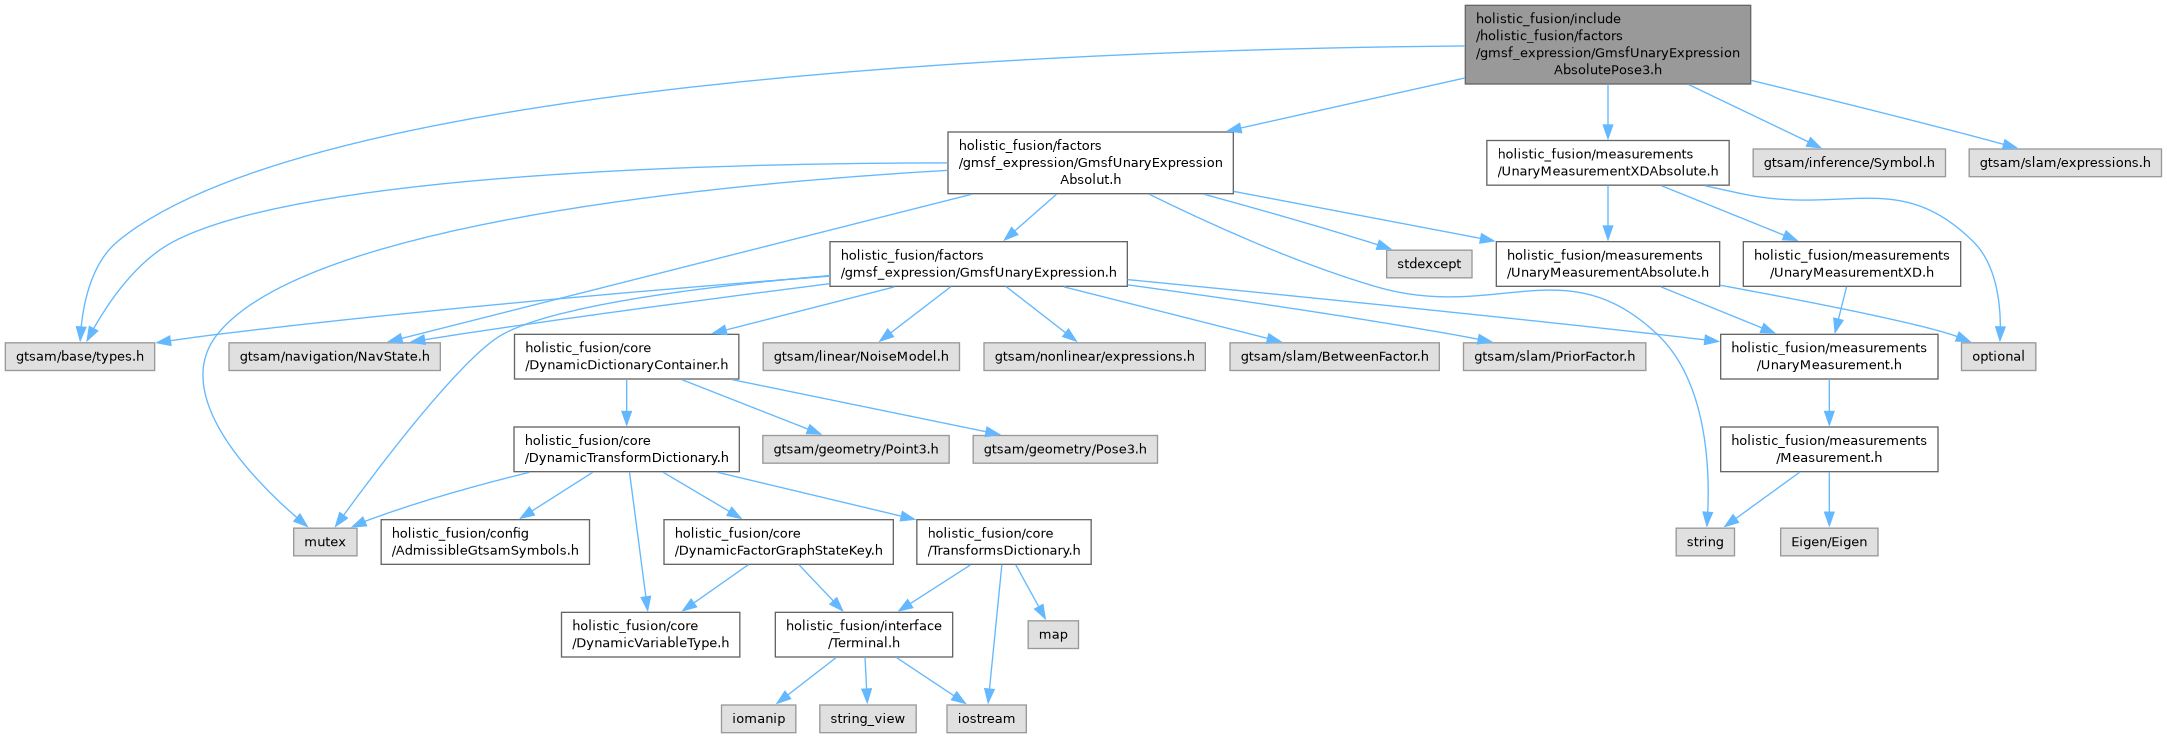
#include <gtsam/base/types.h>#include <gtsam/inference/Symbol.h>#include <gtsam/slam/expressions.h>#include "holistic_fusion/factors/gmsf_expression/GmsfUnaryExpressionAbsolut.h"#include "holistic_fusion/measurements/UnaryMeasurementXDAbsolute.h"
Include dependency graph for GmsfUnaryExpressionAbsolutePose3.h:
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| class | holistic_fusion::GmsfUnaryExpressionAbsolutePose3 |
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Typedefs | |
| using | holistic_fusion::GMSF_MEASUREMENT_CLASS = UnaryMeasurementXDAbsolute<Eigen::Isometry3d, 6> |
