Loading...
Searching...
No Matches
test_graph_config.cpp File Reference
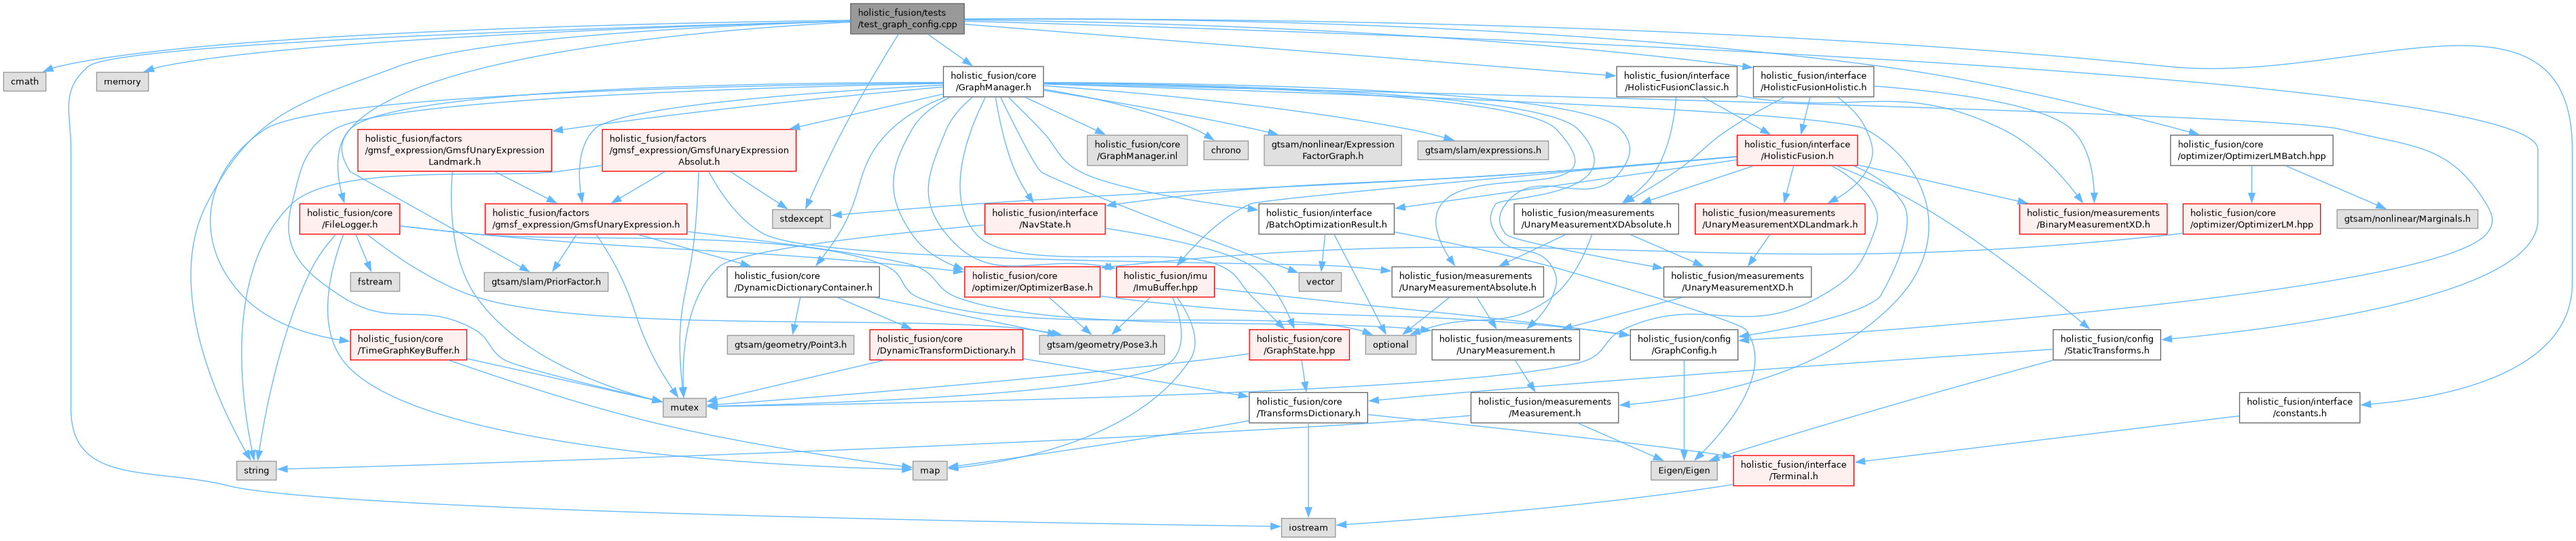
#include <cmath>#include <iostream>#include <memory>#include <stdexcept>#include <string>#include <gtsam/slam/PriorFactor.h>#include "holistic_fusion/config/StaticTransforms.h"#include "holistic_fusion/core/GraphManager.h"#include "holistic_fusion/interface/constants.h"#include "holistic_fusion/core/optimizer/OptimizerLMBatch.hpp"#include "holistic_fusion/interface/HolisticFusionClassic.h"#include "holistic_fusion/interface/HolisticFusionHolistic.h"
Include dependency graph for test_graph_config.cpp:
Go to the source code of this file.
Functions | |
| int | main () |
Function Documentation
◆ main()
| int main | ( | ) |
Definition at line 373 of file test_graph_config.cpp.
