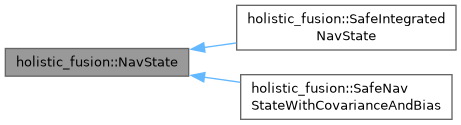
#include <NavState.h>
|
| | NavState ()=default |
| | NavState (const NavState &navState)=default |
| | NavState (const Eigen::Isometry3d &T_W_Ik, Eigen::Vector3d I_v_W_I, Eigen::Vector3d I_w_W_I, const double timeK) |
| const Eigen::Isometry3d & | getT_W_Ik () const |
| const Eigen::Vector3d & | getI_v_W_I () const |
| const Eigen::Vector3d & | getI_w_W_I () const |
| double | getTimeK () const |
|
| Eigen::Isometry3d | T_W_Ik_ = Eigen::Isometry3d::Identity() |
| Eigen::Vector3d | I_v_W_I_ = Eigen::Vector3d::Zero() |
| Eigen::Vector3d | I_w_W_I_ = Eigen::Vector3d::Zero() |
| double | timeK_ |
Definition at line 23 of file NavState.h.
◆ NavState() [1/3]
| holistic_fusion::NavState::NavState |
( |
| ) |
|
|
default |
◆ NavState() [2/3]
| holistic_fusion::NavState::NavState |
( |
const NavState & | navState | ) |
|
|
default |
◆ NavState() [3/3]
| holistic_fusion::NavState::NavState |
( |
const Eigen::Isometry3d & | T_W_Ik, |
|
|
Eigen::Vector3d | I_v_W_I, |
|
|
Eigen::Vector3d | I_w_W_I, |
|
|
const double | timeK ) |
|
inline |
◆ getI_v_W_I()
| const Eigen::Vector3d & holistic_fusion::NavState::getI_v_W_I |
( |
| ) |
const |
|
inline |
◆ getI_w_W_I()
| const Eigen::Vector3d & holistic_fusion::NavState::getI_w_W_I |
( |
| ) |
const |
|
inline |
◆ getT_W_Ik()
| const Eigen::Isometry3d & holistic_fusion::NavState::getT_W_Ik |
( |
| ) |
const |
|
inline |
◆ getTimeK()
| double holistic_fusion::NavState::getTimeK |
( |
| ) |
const |
|
inline |
◆ updateInWorld()
| void holistic_fusion::NavState::updateInWorld |
( |
const Eigen::Isometry3d & | T_W_Ik, |
|
|
const Eigen::Vector3d & | I_v_W_I, |
|
|
const Eigen::Vector3d & | I_w_W_I, |
|
|
double | timeK ) |
|
protected |
◆ updateLatestMeasurementTimestamp()
| void holistic_fusion::NavState::updateLatestMeasurementTimestamp |
( |
double | timeK | ) |
|
|
protectedvirtual |
◆ updatePositionInWorld()
| void holistic_fusion::NavState::updatePositionInWorld |
( |
const Eigen::Vector3d & | W_t_W_Ik | ) |
|
|
protected |
◆ updateYawInWorld()
| void holistic_fusion::NavState::updateYawInWorld |
( |
double | yaw_W_Ik | ) |
|
|
protected |
◆ I_v_W_I_
| Eigen::Vector3d holistic_fusion::NavState::I_v_W_I_ = Eigen::Vector3d::Zero() |
|
protected |
◆ I_w_W_I_
| Eigen::Vector3d holistic_fusion::NavState::I_w_W_I_ = Eigen::Vector3d::Zero() |
|
protected |
◆ T_W_Ik_
| Eigen::Isometry3d holistic_fusion::NavState::T_W_Ik_ = Eigen::Isometry3d::Identity() |
|
protected |
◆ timeK_
| double holistic_fusion::NavState::timeK_ |
|
protected |
The documentation for this class was generated from the following files: