Loading...
Searching...
No Matches
holistic_fusion::OptimizerLM Class Reference
#include <OptimizerLM.hpp>
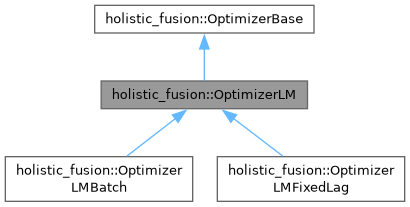
Inheritance diagram for holistic_fusion::OptimizerLM:
Collaboration diagram for holistic_fusion::OptimizerLM:
Public Member Functions | |
| OptimizerLM (const std::shared_ptr< GraphConfig > graphConfigPtr) | |
| ~OptimizerLM ()=default | |
| bool | updateExistingValues (const gtsam::Values &newGraphValues) override |
| Public Member Functions inherited from holistic_fusion::OptimizerBase | |
| OptimizerBase (const std::shared_ptr< GraphConfig > graphConfigPtr) | |
| ~OptimizerBase ()=default | |
| virtual bool | update ()=0 |
| virtual bool | update (const gtsam::NonlinearFactorGraph &newGraphFactors, const gtsam::Values &newGraphValues, const std::map< gtsam::Key, double > &newGraphKeysTimeStampMap, const int depth=0)=0 |
| virtual void | optimize (int maxIterations)=0 |
| virtual const gtsam::Values & | getAllOptimizedStates ()=0 |
| virtual gtsam::KeyVector | getAllOptimizedKeys ()=0 |
| virtual const gtsam::NonlinearFactorGraph & | getNonlinearFactorGraph () const =0 |
| virtual const std::map< gtsam::Key, double > & | getFullKeyTimestampMap ()=0 |
| virtual gtsam::Pose3 | calculateEstimatedPose3 (const gtsam::Key &key)=0 |
| virtual gtsam::Vector3 | calculateEstimatedVelocity3 (const gtsam::Key &key)=0 |
| virtual gtsam::imuBias::ConstantBias | calculateEstimatedBias (const gtsam::Key &key)=0 |
| virtual gtsam::Point3 | calculateEstimatedPoint3 (const gtsam::Key &key)=0 |
| virtual gtsam::Vector | calculateEstimatedVector (const gtsam::Key &key)=0 |
| virtual gtsam::Matrix | calculateMarginalCovarianceMatrixAtKey (const gtsam::Key &key)=0 |
| virtual void | addLatestImuBiasBelief (const gtsam::imuBias::ConstantBias &imuBias) |
| virtual void | addLatestPoseBelief (const gtsam::Pose3 &pose) |
Protected Attributes | |
| gtsam::LevenbergMarquardtParams | lmParams_ |
| Protected Attributes inherited from holistic_fusion::OptimizerBase | |
| std::shared_ptr< GraphConfig > | graphConfigPtr_ |
| gtsam::imuBias::ConstantBias | latestImuBias_ |
| gtsam::Pose3 | latestPose_ |
Detailed Description
Definition at line 19 of file OptimizerLM.hpp.
Constructor & Destructor Documentation
◆ OptimizerLM()
|
inlineexplicit |
Definition at line 21 of file OptimizerLM.hpp.
◆ ~OptimizerLM()
|
default |
Member Function Documentation
◆ updateExistingValues()
|
inlineoverridevirtual |
Implements holistic_fusion::OptimizerBase.
Reimplemented in holistic_fusion::OptimizerLMBatch.
Definition at line 36 of file OptimizerLM.hpp.
Member Data Documentation
◆ lmParams_
|
protected |
Definition at line 43 of file OptimizerLM.hpp.
The documentation for this class was generated from the following file:
- holistic_fusion/include/holistic_fusion/core/optimizer/OptimizerLM.hpp
