Loading...
Searching...
No Matches
pure_imu_integration_node.cpp File Reference
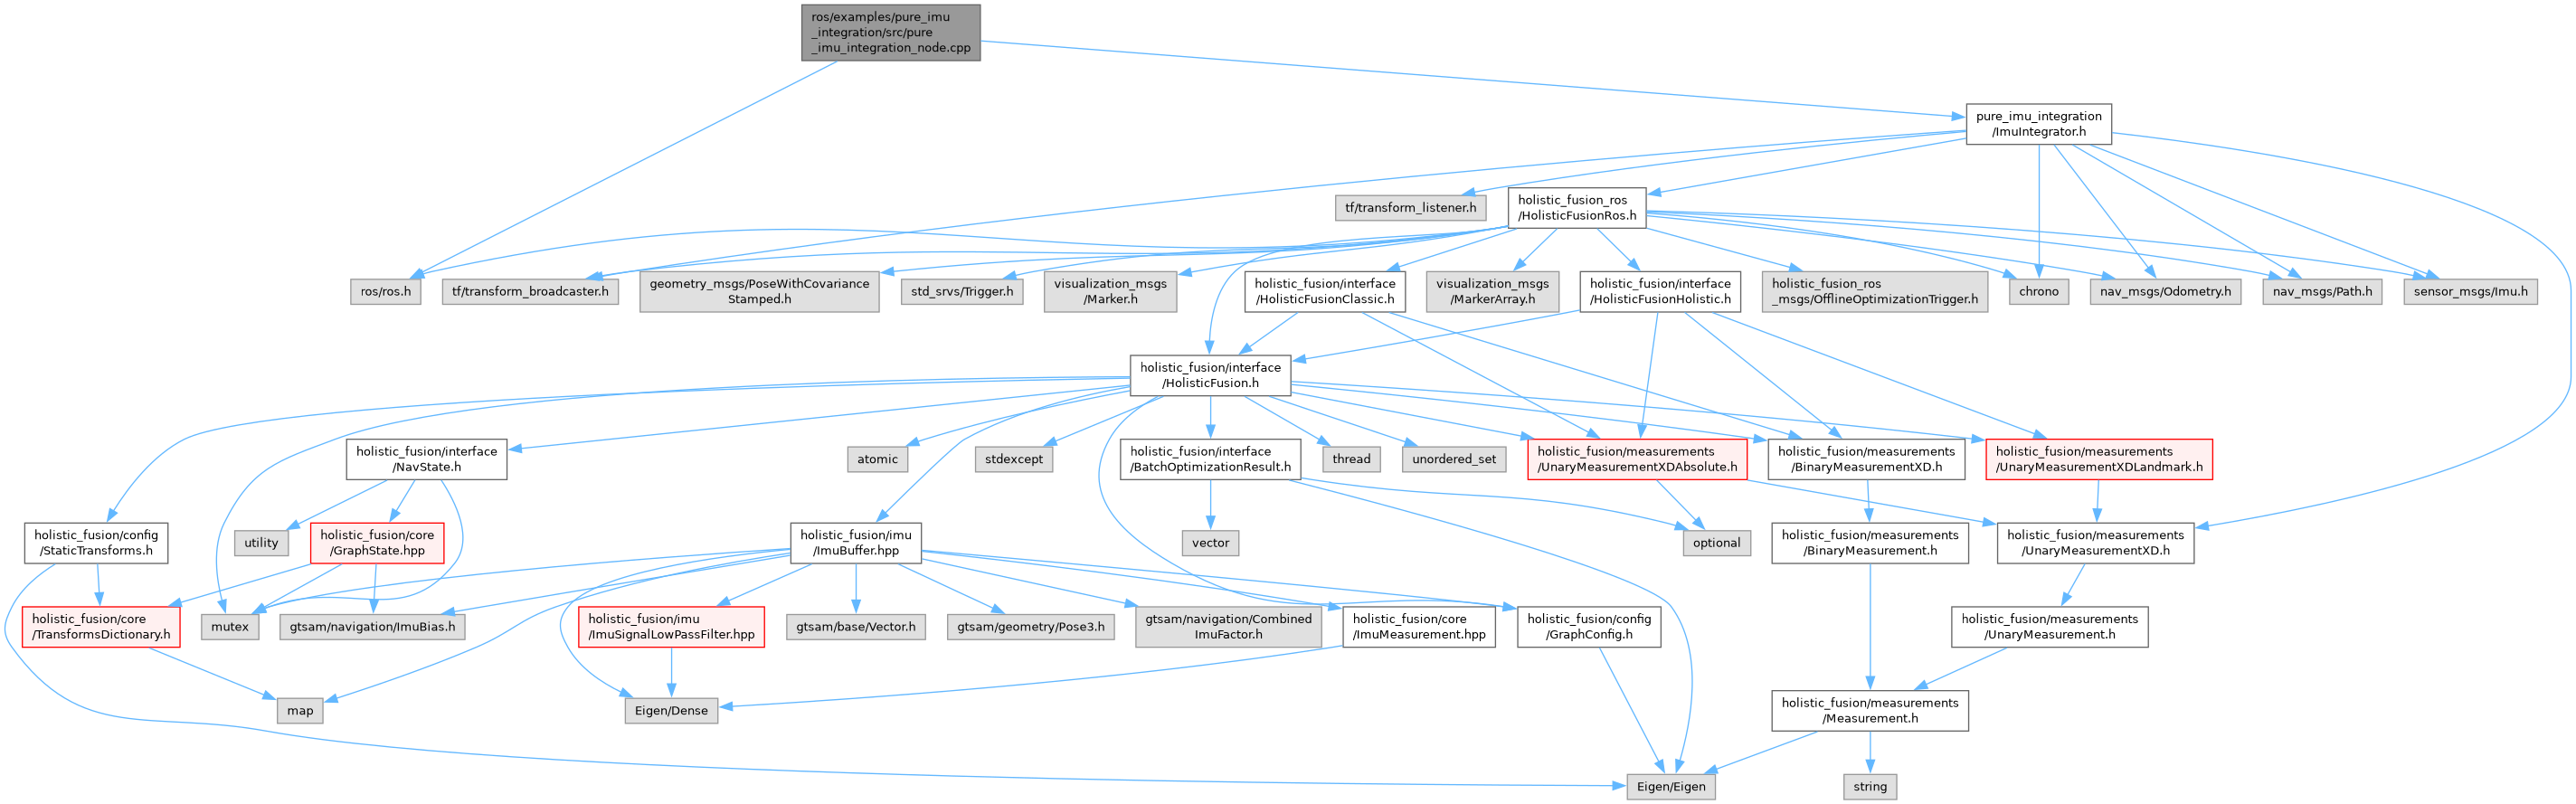
Include dependency graph for pure_imu_integration_node.cpp:
Go to the source code of this file.
Functions | |
| int | main (int argc, char **argv) |
Function Documentation
◆ main()
| int main | ( | int | argc, |
| char ** | argv ) |
Do multi-threaded spinner
Definition at line 14 of file pure_imu_integration_node.cpp.
