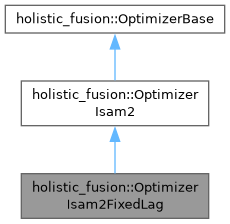
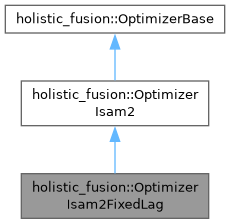
#include <OptimizerIsam2FixedLag.hpp>
Definition at line 20 of file OptimizerIsam2FixedLag.hpp.
◆ OptimizerIsam2FixedLag()
| holistic_fusion::OptimizerIsam2FixedLag::OptimizerIsam2FixedLag |
( |
const std::shared_ptr< GraphConfig > | graphConfigPtr | ) |
|
|
inlineexplicit |
◆ ~OptimizerIsam2FixedLag()
| holistic_fusion::OptimizerIsam2FixedLag::~OptimizerIsam2FixedLag |
( |
| ) |
|
|
default |
◆ calculateEstimatedBias()
| gtsam::imuBias::ConstantBias holistic_fusion::OptimizerIsam2FixedLag::calculateEstimatedBias |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ calculateEstimatedPoint3()
| gtsam::Point3 holistic_fusion::OptimizerIsam2FixedLag::calculateEstimatedPoint3 |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ calculateEstimatedPose3()
| gtsam::Pose3 holistic_fusion::OptimizerIsam2FixedLag::calculateEstimatedPose3 |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ calculateEstimatedVector()
| gtsam::Vector holistic_fusion::OptimizerIsam2FixedLag::calculateEstimatedVector |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ calculateEstimatedVelocity3()
| gtsam::Vector3 holistic_fusion::OptimizerIsam2FixedLag::calculateEstimatedVelocity3 |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ calculateMarginalCovarianceMatrixAtKey()
| gtsam::Matrix holistic_fusion::OptimizerIsam2FixedLag::calculateMarginalCovarianceMatrixAtKey |
( |
const gtsam::Key & | key | ) |
|
|
inlineoverridevirtual |
◆ getAllOptimizedKeys()
| gtsam::KeyVector holistic_fusion::OptimizerIsam2FixedLag::getAllOptimizedKeys |
( |
| ) |
|
|
inlineoverridevirtual |
◆ getAllOptimizedStates()
| const gtsam::Values & holistic_fusion::OptimizerIsam2FixedLag::getAllOptimizedStates |
( |
| ) |
|
|
inlineoverridevirtual |
◆ getFullKeyTimestampMap()
| const std::map< gtsam::Key, double > & holistic_fusion::OptimizerIsam2FixedLag::getFullKeyTimestampMap |
( |
| ) |
|
|
inlineoverridevirtual |
◆ getNonlinearFactorGraph()
| const gtsam::NonlinearFactorGraph & holistic_fusion::OptimizerIsam2FixedLag::getNonlinearFactorGraph |
( |
| ) |
const |
|
inlinevirtual |
◆ optimize()
| void holistic_fusion::OptimizerIsam2FixedLag::optimize |
( |
int | maxIterations | ) |
|
|
inlineoverridevirtual |
◆ update() [1/2]
| bool holistic_fusion::OptimizerIsam2FixedLag::update |
( |
| ) |
|
|
inlineoverridevirtual |
◆ update() [2/2]
| bool holistic_fusion::OptimizerIsam2FixedLag::update |
( |
const gtsam::NonlinearFactorGraph & | newGraphFactors, |
|
|
const gtsam::Values & | newGraphValues, |
|
|
const std::map< gtsam::Key, double > & | newGraphKeysTimeStampMap, |
|
|
const int | depth = 0 ) |
|
inlinevirtual |
◆ fixedLagSmootherOptimizedResult_
| gtsam::Values holistic_fusion::OptimizerIsam2FixedLag::fixedLagSmootherOptimizedResult_ |
|
private |
◆ fixedLagSmootherPtr_
| std::shared_ptr<gtsam::IncrementalFixedLagSmoother> holistic_fusion::OptimizerIsam2FixedLag::fixedLagSmootherPtr_ |
|
private |
The documentation for this class was generated from the following file: