Loading...
Searching...
No Matches
Position3Estimator.cpp File Reference
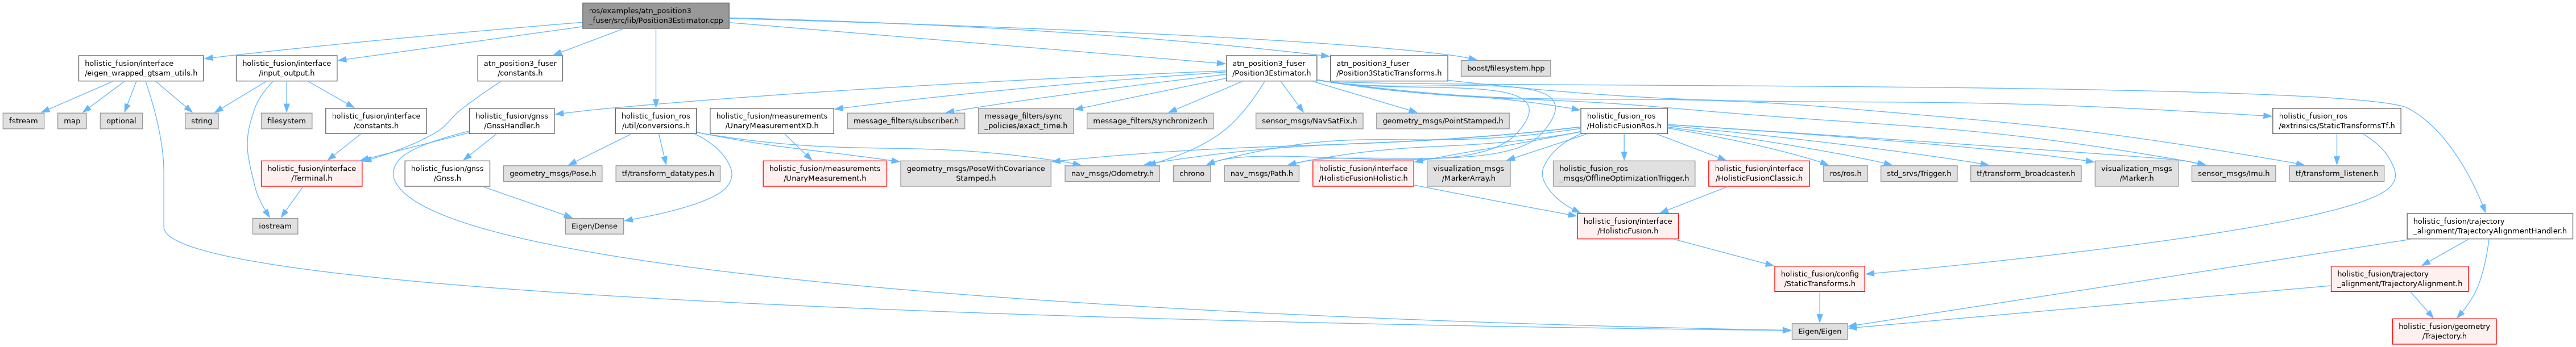
#include "atn_position3_fuser/Position3Estimator.h"#include <boost/filesystem.hpp>#include "atn_position3_fuser/Position3StaticTransforms.h"#include "atn_position3_fuser/constants.h"#include "holistic_fusion/interface/eigen_wrapped_gtsam_utils.h"#include "holistic_fusion/interface/input_output.h"#include "holistic_fusion_ros/util/conversions.h"
Include dependency graph for Position3Estimator.cpp:
Go to the source code of this file.
Namespaces | |
| namespace | position3_se |
