Loading...
Searching...
No Matches
AdmissibleGtsamSymbols.h File Reference
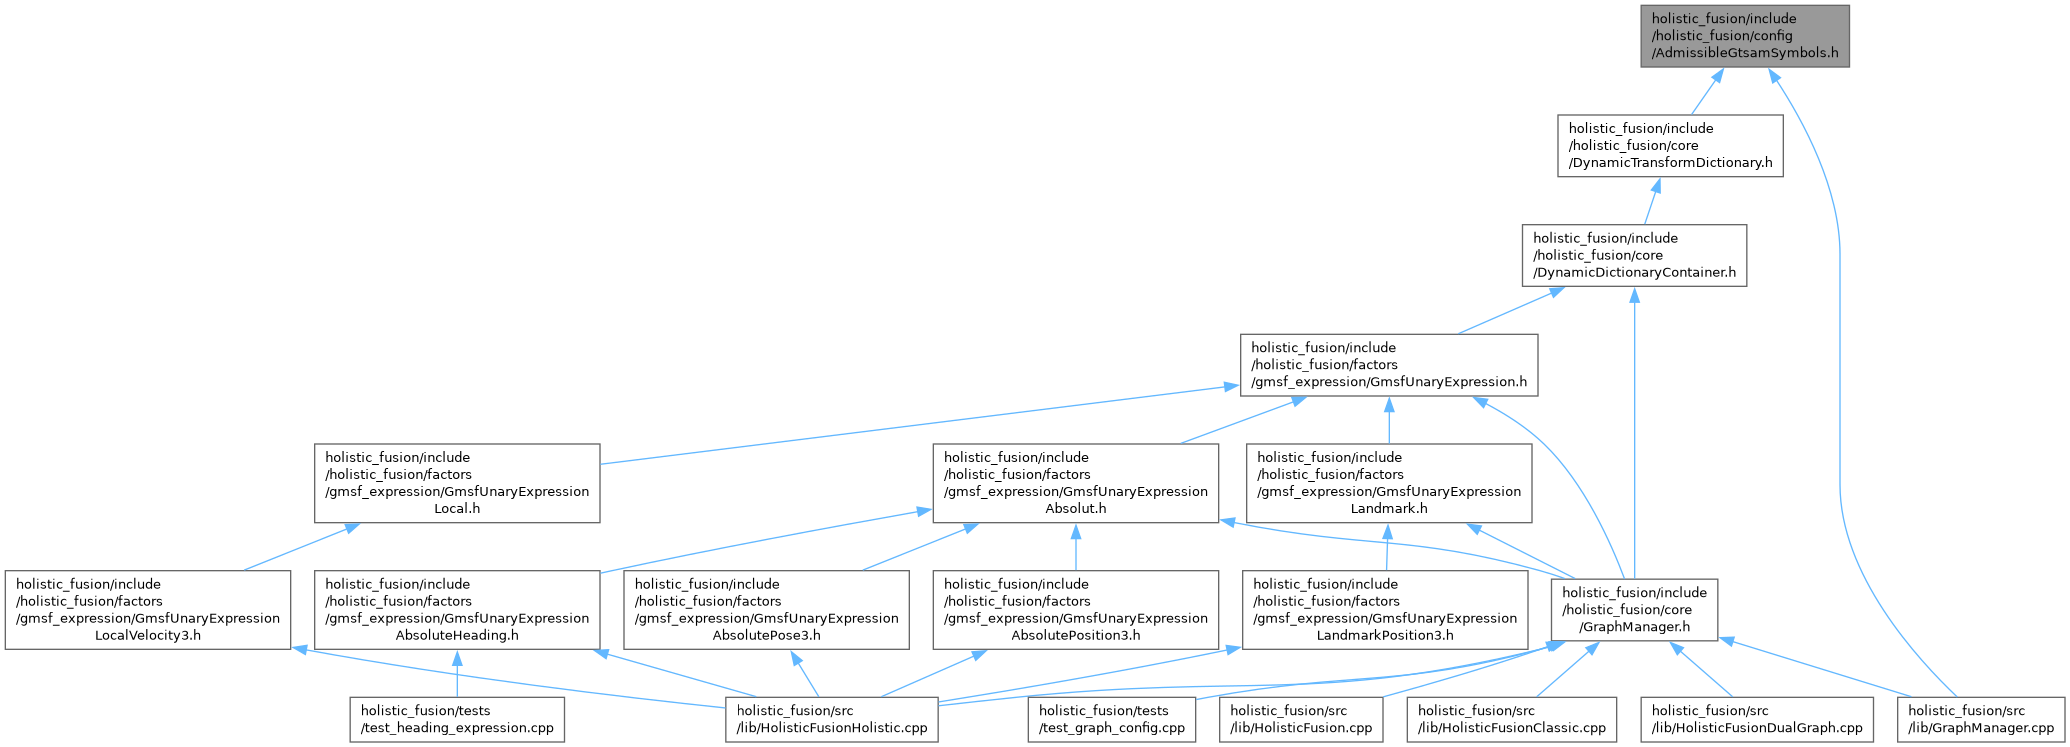
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Functions | |
| template<char SYMBOL_CHAR> | |
| constexpr int | holistic_fusion::getSymbolIndex () |
| template<int n> | |
| constexpr int | holistic_fusion::countNDStates () |
| template<int n, int numStates> | |
| constexpr std::array< char, numStates > | holistic_fusion::getSymbolArrayForNDStates () |
| template<typename T, size_t N> | |
| constexpr auto | holistic_fusion::makeValuedArray (T value) -> std::array< T, N > |
| template<char SYMBOL_CHAR> | |
| constexpr bool | holistic_fusion::isAdmissibleSymbol () |
| template<char SYMBOL_CHAR> | |
| constexpr void | holistic_fusion::checkSymbol () |
| template<int ARRAY_SIZE> | |
| bool | holistic_fusion::isCharInCharArray (const char c, std::array< char, ARRAY_SIZE > charArray) |
Variables | |
| constexpr char | holistic_fusion::ADMISSIBLE_DYNAMIC_SYMBOL_CHARS [4] = {'r', 'c', 'd', 'l'} |
| constexpr int | holistic_fusion::ADMISSIBLE_DYNAMIC_STATE_DIM [sizeof(ADMISSIBLE_DYNAMIC_SYMBOL_CHARS)] = {6, 6, 3, 3} |
