Loading...
Searching...
No Matches
conversions.cpp File Reference
#include "holistic_fusion_ros/util/conversions.h"
Include dependency graph for conversions.cpp:
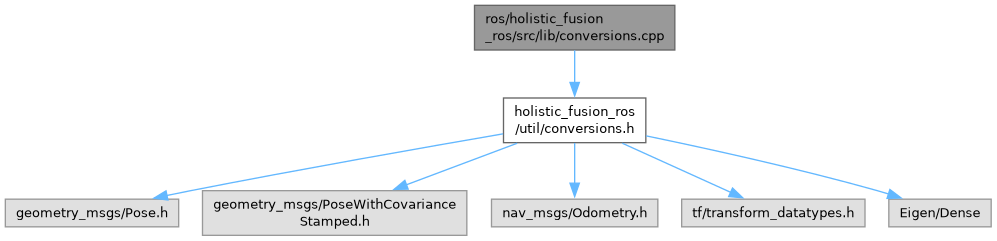
Go to the source code of this file.
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Functions | |
| void | holistic_fusion::geometryPoseToEigen (const geometry_msgs::Pose &pose, Eigen::Matrix4d &T) |
| void | holistic_fusion::geometryPoseToEigen (const geometry_msgs::PoseWithCovarianceStamped &odomLidar, Eigen::Matrix4d &T) |
| void | holistic_fusion::odomMsgToEigen (const nav_msgs::Odometry &odomLidar, Eigen::Matrix4d &T) |
| void | holistic_fusion::odomMsgToTf (const nav_msgs::Odometry &odomLidar, tf::Transform &T) |
| tf::Transform | holistic_fusion::matrix3ToTf (const Eigen::Matrix3d &R) |
| tf::Transform | holistic_fusion::matrix4ToTf (const Eigen::Matrix4d &T) |
| tf::Transform | holistic_fusion::isometry3ToTf (const Eigen::Isometry3d &T) |
| void | holistic_fusion::tfToMatrix4 (const tf::Transform &tf_T, Eigen::Matrix4d &T) |
| void | holistic_fusion::tfToIsometry3 (const tf::Transform &tf_T, Eigen::Isometry3d &T) |
| tf::Transform | holistic_fusion::pose3ToTf (const Eigen::Matrix3d &T) |
