Loading...
Searching...
No Matches
eigen_wrapped_gtsam_utils.h File Reference
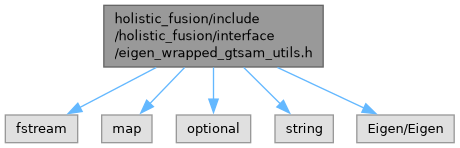
#include <fstream>#include <map>#include <optional>#include <string>#include <Eigen/Eigen>
Include dependency graph for eigen_wrapped_gtsam_utils.h:
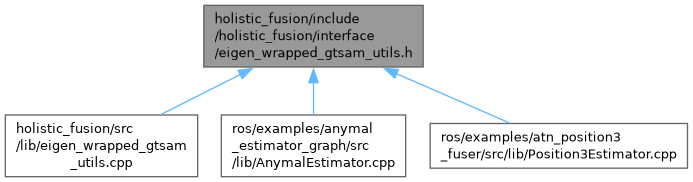
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Functions | |
| void | holistic_fusion::inPlaceRemoveRollPitch (Eigen::Isometry3d &T) |
| double | holistic_fusion::getYawFromIsometry (const Eigen::Isometry3d &T) |
| void | holistic_fusion::createPose3CsvFileStream (std::map< std::string, std::ofstream > &fileStreams, const std::string &savePath, const std::string &transformIdentifier, const std::string &timeString, const bool saveCovarianceFlag) |
| void | holistic_fusion::createLatLonAltCsvFileStream (std::map< std::string, std::ofstream > &fileStreams, const std::string &savePath, const std::string &transformIdentifier, const std::string &timeString) |
| void | holistic_fusion::writePose3ToCsvFile (std::map< std::string, std::ofstream > &fileStreams, const Eigen::Isometry3d pose, const std::string &transformIdentifier, const double timeStamp, const bool saveCovarianceFlag, const std::optional< Eigen::Matrix< double, 6, 6 > > &optionalPoseCovarianceInWorldRos=std::nullopt) |
| void | holistic_fusion::writeLatLonAltToCsvFile (std::map< std::string, std::ofstream > &fileStreams, const Eigen::Vector3d &latLonAlt, const std::string &transformIdentifier, const double timeStamp) |
