Loading...
Searching...
No Matches
input_output.h File Reference
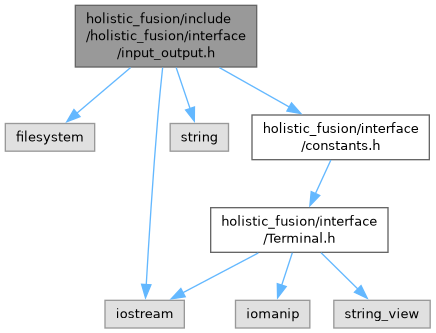
#include <filesystem>#include <iostream>#include <string>#include "holistic_fusion/interface/constants.h"
Include dependency graph for input_output.h:
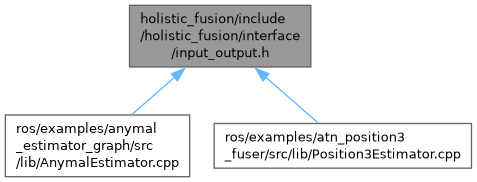
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Functions | |
| std::string | holistic_fusion::getLatestSubdirectory (const std::string &directoryPath) |
