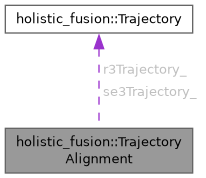
#include <TrajectoryAlignment.h>
Definition at line 25 of file TrajectoryAlignment.h.
◆ TrajectoryAlignment()
| holistic_fusion::TrajectoryAlignment::TrajectoryAlignment |
( |
| ) |
|
◆ addR3Position()
| void holistic_fusion::TrajectoryAlignment::addR3Position |
( |
Eigen::Vector3d | position, |
|
|
double | time ) |
◆ addSe3Position()
| void holistic_fusion::TrajectoryAlignment::addSe3Position |
( |
Eigen::Vector3d | position, |
|
|
double | time ) |
◆ alignTrajectories()
| bool holistic_fusion::TrajectoryAlignment::alignTrajectories |
( |
double & | yaw, |
|
|
Eigen::Isometry3d & | returnTransform ) |
◆ associateTrajectories()
◆ getR3Trajectory()
| std::vector< std::pair< double, Eigen::Vector3d > > holistic_fusion::TrajectoryAlignment::getR3Trajectory |
( |
| ) |
|
◆ getSe3Trajectory()
| std::vector< std::pair< double, Eigen::Vector3d > > holistic_fusion::TrajectoryAlignment::getSe3Trajectory |
( |
| ) |
|
◆ setMinDistanceHeadingInit()
| void holistic_fusion::TrajectoryAlignment::setMinDistanceHeadingInit |
( |
const double | minDistanceHeadingInit | ) |
|
|
inline |
◆ setNoMovementDistance()
| void holistic_fusion::TrajectoryAlignment::setNoMovementDistance |
( |
const double | noMovementDistance | ) |
|
|
inline |
◆ setNoMovementTime()
| void holistic_fusion::TrajectoryAlignment::setNoMovementTime |
( |
const double | noMovementTime | ) |
|
|
inline |
◆ setR3Rate()
| void holistic_fusion::TrajectoryAlignment::setR3Rate |
( |
const double | r3Rate | ) |
|
|
inline |
◆ setSe3Rate()
| void holistic_fusion::TrajectoryAlignment::setSe3Rate |
( |
const double | se3Rate | ) |
|
|
inline |
◆ trajectoryAlignment()
| bool holistic_fusion::TrajectoryAlignment::trajectoryAlignment |
( |
Trajectory & | trajectoryA, |
|
|
Trajectory & | trajectoryB, |
|
|
Eigen::Isometry3d & | returnTransform ) |
|
private |
◆ alignmentMutex
| std::mutex holistic_fusion::TrajectoryAlignment::alignmentMutex |
|
private |
◆ firstAlignmentTryFlag_
| bool holistic_fusion::TrajectoryAlignment::firstAlignmentTryFlag_ {true} |
|
private |
◆ minDistanceHeadingInit_
| double holistic_fusion::TrajectoryAlignment::minDistanceHeadingInit_ {3.0} |
|
private |
◆ noMovementDistance_
| double holistic_fusion::TrajectoryAlignment::noMovementDistance_ {1.0} |
|
private |
◆ noMovementTime_
| double holistic_fusion::TrajectoryAlignment::noMovementTime_ {3.0} |
|
private |
◆ r3Rate_
| double holistic_fusion::TrajectoryAlignment::r3Rate_ {20.0} |
|
private |
◆ r3Trajectory_
| Trajectory holistic_fusion::TrajectoryAlignment::r3Trajectory_ |
|
private |
◆ se3Rate_
| double holistic_fusion::TrajectoryAlignment::se3Rate_ {10.0} |
|
private |
◆ se3Trajectory_
| Trajectory holistic_fusion::TrajectoryAlignment::se3Trajectory_ |
|
private |
The documentation for this class was generated from the following files: