#include <TrajectoryAlignmentHandler.h>
Public Member Functions | |
| TrajectoryAlignmentHandler () | |
| void | initHandler () |
| void | addSe3Position (Eigen::Vector3d position, double time) |
| void | addR3Position (Eigen::Vector3d position, double time) |
| bool | alignTrajectories (double &yaw, Eigen::Isometry3d &se3) |
| void | setR3Rate (const double &r3Rate) |
| void | setSe3Rate (const double &se3Rate) |
| void | setMinDistanceHeadingInit (const double &minDistanceHeadingInit) |
| void | setNoMovementDistance (const double &noMovementDistance) |
| void | setNoMovementTime (const double &noMovementTime) |
| std::vector< std::pair< double, Eigen::Vector3d > > | getSe3Trajectory () |
| std::vector< std::pair< double, Eigen::Vector3d > > | getR3Trajectory () |
Private Attributes | |
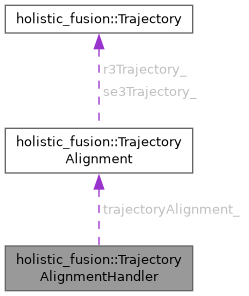
| TrajectoryAlignment | trajectoryAlignment_ |
Detailed Description
Definition at line 24 of file TrajectoryAlignmentHandler.h.
Constructor & Destructor Documentation
◆ TrajectoryAlignmentHandler()
| holistic_fusion::TrajectoryAlignmentHandler::TrajectoryAlignmentHandler | ( | ) |
Definition at line 16 of file TrajectoryAlignmentHandler.cpp.
Member Function Documentation
◆ addR3Position()
| void holistic_fusion::TrajectoryAlignmentHandler::addR3Position | ( | Eigen::Vector3d | position, |
| double | time ) |
Definition at line 37 of file TrajectoryAlignmentHandler.cpp.
◆ addSe3Position()
| void holistic_fusion::TrajectoryAlignmentHandler::addSe3Position | ( | Eigen::Vector3d | position, |
| double | time ) |
Definition at line 33 of file TrajectoryAlignmentHandler.cpp.
◆ alignTrajectories()
| bool holistic_fusion::TrajectoryAlignmentHandler::alignTrajectories | ( | double & | yaw, |
| Eigen::Isometry3d & | se3 ) |
Definition at line 61 of file TrajectoryAlignmentHandler.cpp.
◆ getR3Trajectory()
| std::vector< std::pair< double, Eigen::Vector3d > > holistic_fusion::TrajectoryAlignmentHandler::getR3Trajectory | ( | ) |
Definition at line 29 of file TrajectoryAlignmentHandler.cpp.
◆ getSe3Trajectory()
| std::vector< std::pair< double, Eigen::Vector3d > > holistic_fusion::TrajectoryAlignmentHandler::getSe3Trajectory | ( | ) |
Definition at line 25 of file TrajectoryAlignmentHandler.cpp.
◆ initHandler()
| void holistic_fusion::TrajectoryAlignmentHandler::initHandler | ( | ) |
Definition at line 21 of file TrajectoryAlignmentHandler.cpp.
◆ setMinDistanceHeadingInit()
| void holistic_fusion::TrajectoryAlignmentHandler::setMinDistanceHeadingInit | ( | const double & | minDistanceHeadingInit | ) |
Definition at line 49 of file TrajectoryAlignmentHandler.cpp.
◆ setNoMovementDistance()
| void holistic_fusion::TrajectoryAlignmentHandler::setNoMovementDistance | ( | const double & | noMovementDistance | ) |
Definition at line 53 of file TrajectoryAlignmentHandler.cpp.
◆ setNoMovementTime()
| void holistic_fusion::TrajectoryAlignmentHandler::setNoMovementTime | ( | const double & | noMovementTime | ) |
Definition at line 57 of file TrajectoryAlignmentHandler.cpp.
◆ setR3Rate()
| void holistic_fusion::TrajectoryAlignmentHandler::setR3Rate | ( | const double & | r3Rate | ) |
Definition at line 41 of file TrajectoryAlignmentHandler.cpp.
◆ setSe3Rate()
| void holistic_fusion::TrajectoryAlignmentHandler::setSe3Rate | ( | const double & | se3Rate | ) |
Definition at line 45 of file TrajectoryAlignmentHandler.cpp.
Member Data Documentation
◆ trajectoryAlignment_
|
private |
Definition at line 47 of file TrajectoryAlignmentHandler.h.
The documentation for this class was generated from the following files:
- holistic_fusion/include/holistic_fusion/trajectory_alignment/TrajectoryAlignmentHandler.h
- holistic_fusion/src/lib/TrajectoryAlignmentHandler.cpp
