Loading...
Searching...
No Matches
Measurement.h File Reference
#include <Eigen/Eigen>#include <string>
Include dependency graph for Measurement.h:
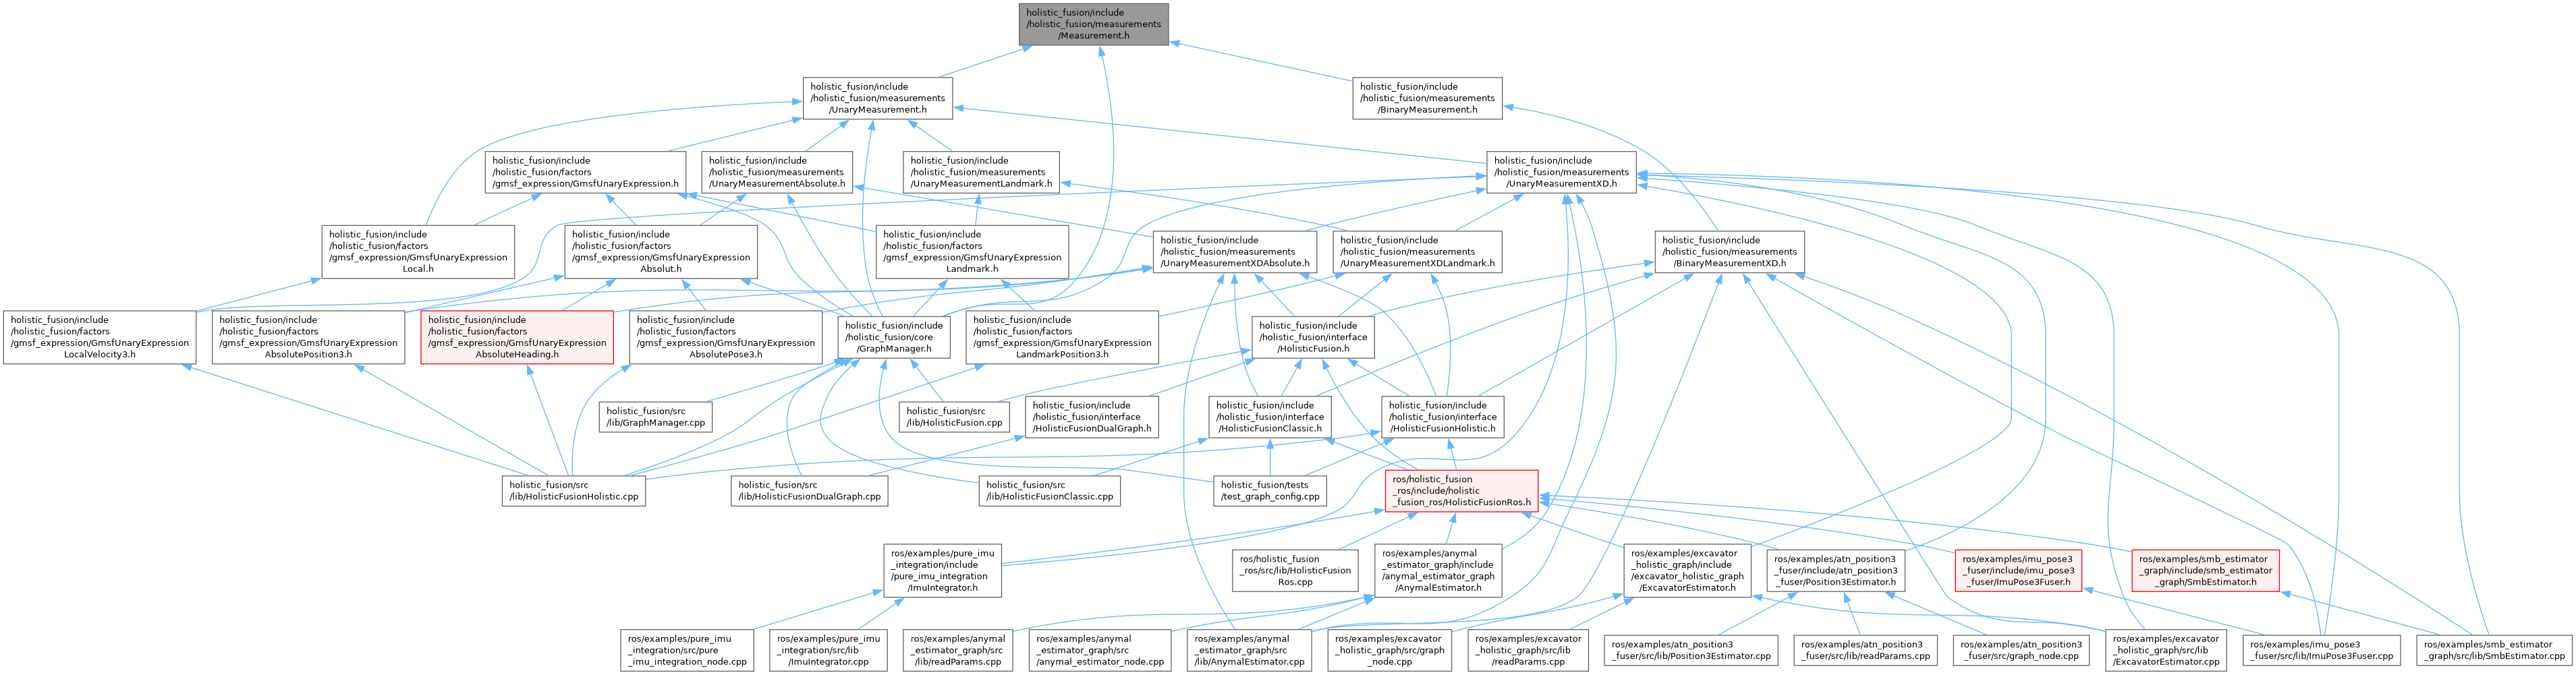
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| class | holistic_fusion::RobustNorm |
| Class to represent a robust norm for a measurement. More... | |
| class | holistic_fusion::Measurement |
| Class to represent a measurement in the graph. It is a pure virtual class. More... | |
Namespaces | |
| namespace | holistic_fusion |
| Absolute. | |
Enumerations | |
| enum class | holistic_fusion::MeasurementTypeEnum { holistic_fusion::Unary , holistic_fusion::Binary } |
| enum class | holistic_fusion::RobustNormEnum { holistic_fusion::None , holistic_fusion::Huber , holistic_fusion::Cauchy , holistic_fusion::Tukey , holistic_fusion::GemanMcClure } |
