Class to represent a measurement in the graph. It is a pure virtual class. More...
#include <Measurement.h>
Public Member Functions | |
| Measurement (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm &robustNorm, const MeasurementTypeEnum &measurementTypeEnum) | |
| Constructor to create a unary measurement. | |
| virtual | ~Measurement ()=default |
| const std::string & | measurementName () const |
| Names. | |
| const std::string & | sensorFrameName () const |
| const std::string & | sensorFrameCorrectedName () const |
| int | measurementRate () const |
| Rest. | |
| const RobustNorm & | robustNorm () const |
| const RobustNormEnum & | robustNormEnum () const |
| const double & | robustNormConstant () const |
| void | setMeasurementName (std::string measurementName) |
| void | setSensorFrameName (std::string sensorFrameName) |
| virtual const MeasurementTypeEnum & | measurementTypeEnum ()=0 |
Protected Attributes | |
| std::string | measurementName_ |
| int | measurementRate_ |
| std::string | sensorFrameName_ |
| std::string | sensorFrameCorrectedName_ |
| MeasurementTypeEnum | measurementTypeEnum_ |
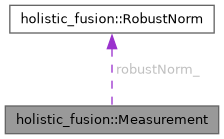
| RobustNorm | robustNorm_ |
Detailed Description
Class to represent a measurement in the graph. It is a pure virtual class.
Description: This class is used to represent a measurement in the graph.
Definition at line 55 of file Measurement.h.
Constructor & Destructor Documentation
◆ Measurement()
|
inline |
Constructor to create a unary measurement.
- Parameters
-
measurementName Name of the measurement. measurementRate Rate of the measurement. Mostly used for checking in the core whether all is working correctly. sensorFrameName Name of the sensor frame. sensorFrameCorrectedName Name of the corrected sensor frame. robustNorm Robust norm to be used for the measurement. measurementTypeEnum Type of the measurement.
Definition at line 68 of file Measurement.h.
◆ ~Measurement()
|
virtualdefault |
Member Function Documentation
◆ measurementName()
|
inlinenodiscard |
Names.
Definition at line 82 of file Measurement.h.
◆ measurementRate()
|
inlinenodiscard |
Rest.
Definition at line 86 of file Measurement.h.
◆ measurementTypeEnum()
|
pure virtual |
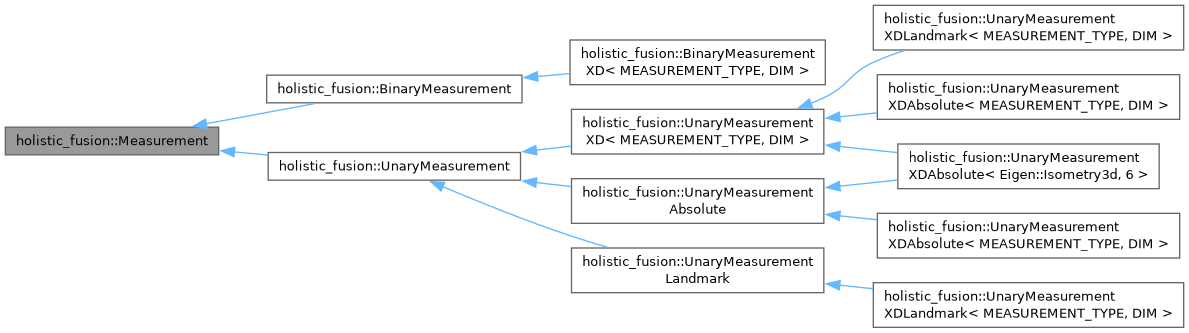
Implemented in holistic_fusion::BinaryMeasurement, and holistic_fusion::UnaryMeasurement.
◆ robustNorm()
|
inlinenodiscard |
Definition at line 87 of file Measurement.h.
◆ robustNormConstant()
|
inlinenodiscard |
Definition at line 89 of file Measurement.h.
◆ robustNormEnum()
|
inlinenodiscard |
Definition at line 88 of file Measurement.h.
◆ sensorFrameCorrectedName()
|
inlinenodiscard |
Definition at line 84 of file Measurement.h.
◆ sensorFrameName()
|
inlinenodiscard |
Definition at line 83 of file Measurement.h.
◆ setMeasurementName()
|
inline |
Definition at line 92 of file Measurement.h.
◆ setSensorFrameName()
|
inline |
Definition at line 93 of file Measurement.h.
Member Data Documentation
◆ measurementName_
|
protected |
Definition at line 100 of file Measurement.h.
◆ measurementRate_
|
protected |
Definition at line 101 of file Measurement.h.
◆ measurementTypeEnum_
|
protected |
Definition at line 106 of file Measurement.h.
◆ robustNorm_
|
protected |
Definition at line 107 of file Measurement.h.
◆ sensorFrameCorrectedName_
|
protected |
Definition at line 103 of file Measurement.h.
◆ sensorFrameName_
|
protected |
Definition at line 102 of file Measurement.h.
The documentation for this class was generated from the following file:
- holistic_fusion/include/holistic_fusion/measurements/Measurement.h
