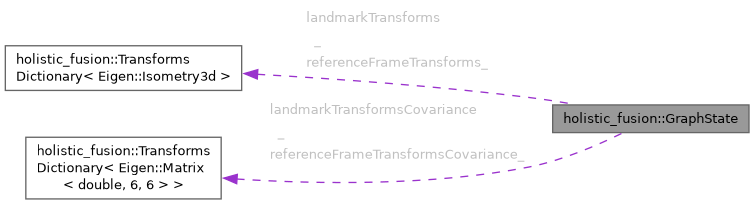
#include <GraphState.hpp>
|
| | GraphState () |
| | ~GraphState () |
| bool | isOptimized () const |
| gtsam::Key | key () const |
| double | ts () const |
| const gtsam::NavState & | navState () const |
| const gtsam::Vector3 & | angularVelocityCorrected () const |
| const gtsam::imuBias::ConstantBias & | imuBias () const |
| const auto & | referenceFrameTransforms () const |
| const auto & | referenceFrameTransformsCovariance () const |
| const auto & | landmarkTransforms () const |
| const auto & | landmarkTransformsCovariance () const |
| const gtsam::Matrix66 & | poseCovariance () const |
| const gtsam::Matrix33 & | velocityCovariance () const |
| void | setIsOptimized () |
| void | updateKeyAndTimestamp (const gtsam::Key key, const double ts) |
| void | updateNavState (const gtsam::Key key, const double ts, const gtsam::NavState &navState, const gtsam::Vector3 &correctedAngularVelocity) |
| void | updateImuBias (const gtsam::Key key, const double ts, const gtsam::imuBias::ConstantBias &imuBias) |
| void | updateNavStateAndBias (const gtsam::Key key, const double ts, const gtsam::NavState &navState, const gtsam::Vector3 &correctedAngularVelocity, const gtsam::imuBias::ConstantBias &imuBias) |
| void | updateReferenceFrameTransforms (const holistic_fusion::TransformsDictionary< Eigen::Isometry3d > &fixedFrameTransforms) |
| void | updateReferenceFrameTransformsCovariance (const holistic_fusion::TransformsDictionary< Eigen::Matrix< double, 6, 6 > > &fixedFrameTransformsCovariance) |
| void | updateLandmarkTransforms (const holistic_fusion::TransformsDictionary< Eigen::Isometry3d > &landmarkTransforms) |
| void | updateLandmarkTransformsCovariance (const holistic_fusion::TransformsDictionary< Eigen::Matrix< double, 6, 6 > > &landmarkTransformsCovariance) |
| void | updateCovariances (const gtsam::Matrix66 &poseCovariance, const gtsam::Matrix33 &velocityCovariance) |
| GraphState & | operator= (GraphState &other) |
Definition at line 24 of file GraphState.hpp.
◆ GraphState()
| holistic_fusion::GraphState::GraphState |
( |
| ) |
|
|
inline |
◆ ~GraphState()
| holistic_fusion::GraphState::~GraphState |
( |
| ) |
|
|
inline |
◆ angularVelocityCorrected()
| const gtsam::Vector3 & holistic_fusion::GraphState::angularVelocityCorrected |
( |
| ) |
const |
|
inline |
◆ imuBias()
| const gtsam::imuBias::ConstantBias & holistic_fusion::GraphState::imuBias |
( |
| ) |
const |
|
inline |
◆ isOptimized()
| bool holistic_fusion::GraphState::isOptimized |
( |
| ) |
const |
|
inline |
◆ key()
| gtsam::Key holistic_fusion::GraphState::key |
( |
| ) |
const |
|
inline |
◆ landmarkTransforms()
| const auto & holistic_fusion::GraphState::landmarkTransforms |
( |
| ) |
const |
|
inline |
◆ landmarkTransformsCovariance()
| const auto & holistic_fusion::GraphState::landmarkTransformsCovariance |
( |
| ) |
const |
|
inline |
◆ navState()
| const gtsam::NavState & holistic_fusion::GraphState::navState |
( |
| ) |
const |
|
inline |
◆ operator=()
◆ poseCovariance()
| const gtsam::Matrix66 & holistic_fusion::GraphState::poseCovariance |
( |
| ) |
const |
|
inline |
◆ referenceFrameTransforms()
| const auto & holistic_fusion::GraphState::referenceFrameTransforms |
( |
| ) |
const |
|
inline |
◆ referenceFrameTransformsCovariance()
| const auto & holistic_fusion::GraphState::referenceFrameTransformsCovariance |
( |
| ) |
const |
|
inline |
◆ setIsOptimized()
| void holistic_fusion::GraphState::setIsOptimized |
( |
| ) |
|
|
inline |
◆ ts()
| double holistic_fusion::GraphState::ts |
( |
| ) |
const |
|
inline |
◆ updateCovariances()
| void holistic_fusion::GraphState::updateCovariances |
( |
const gtsam::Matrix66 & | poseCovariance, |
|
|
const gtsam::Matrix33 & | velocityCovariance ) |
|
inline |
◆ updateImuBias()
| void holistic_fusion::GraphState::updateImuBias |
( |
const gtsam::Key | key, |
|
|
const double | ts, |
|
|
const gtsam::imuBias::ConstantBias & | imuBias ) |
|
inline |
◆ updateKeyAndTimestamp()
| void holistic_fusion::GraphState::updateKeyAndTimestamp |
( |
const gtsam::Key | key, |
|
|
const double | ts ) |
|
inline |
◆ updateLandmarkTransforms()
◆ updateLandmarkTransformsCovariance()
◆ updateNavState()
| void holistic_fusion::GraphState::updateNavState |
( |
const gtsam::Key | key, |
|
|
const double | ts, |
|
|
const gtsam::NavState & | navState, |
|
|
const gtsam::Vector3 & | correctedAngularVelocity ) |
|
inline |
◆ updateNavStateAndBias()
| void holistic_fusion::GraphState::updateNavStateAndBias |
( |
const gtsam::Key | key, |
|
|
const double | ts, |
|
|
const gtsam::NavState & | navState, |
|
|
const gtsam::Vector3 & | correctedAngularVelocity, |
|
|
const gtsam::imuBias::ConstantBias & | imuBias ) |
|
inline |
◆ updateReferenceFrameTransforms()
◆ updateReferenceFrameTransformsCovariance()
| void holistic_fusion::GraphState::updateReferenceFrameTransformsCovariance |
( |
const holistic_fusion::TransformsDictionary< Eigen::Matrix< double, 6, 6 > > & | fixedFrameTransformsCovariance | ) |
|
|
inline |
◆ velocityCovariance()
| const gtsam::Matrix33 & holistic_fusion::GraphState::velocityCovariance |
( |
| ) |
const |
|
inline |
◆ correctedAngularVelocity_
| Eigen::Vector3d holistic_fusion::GraphState::correctedAngularVelocity_ |
|
private |
◆ imuBias_
| gtsam::imuBias::ConstantBias holistic_fusion::GraphState::imuBias_ |
|
private |
◆ isOptimizedStatus_
| bool holistic_fusion::GraphState::isOptimizedStatus_ = false |
|
private |
◆ key_
| gtsam::Key holistic_fusion::GraphState::key_ = 0 |
|
private |
◆ landmarkTransforms_
◆ landmarkTransformsCovariance_
◆ navState_
| gtsam::NavState holistic_fusion::GraphState::navState_ |
|
private |
◆ poseCovariance_
| gtsam::Matrix66 holistic_fusion::GraphState::poseCovariance_ |
|
private |
◆ referenceFrameTransforms_
◆ referenceFrameTransformsCovariance_
◆ stateMutex_
| std::mutex holistic_fusion::GraphState::stateMutex_ |
|
private |
◆ ts_
| double holistic_fusion::GraphState::ts_ = 0.0 |
|
private |
◆ velocityCovariance_
| gtsam::Matrix33 holistic_fusion::GraphState::velocityCovariance_ |
|
private |
The documentation for this class was generated from the following file: