Class to represent a unary measurement in the graph. More...
#include <UnaryMeasurement.h>
Public Member Functions | |
| UnaryMeasurement (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm robustNorm, const double timeStamp, const double covarianceViolationThreshold) | |
| Constructor to create a unary measurement. | |
| ~UnaryMeasurement () override=default | |
| virtual std::string | summary () const |
| std::string & | lv_sensorFrameName () |
| double | timeK () const |
| double | covarianceViolationThreshold () const |
| const MeasurementTypeEnum & | measurementTypeEnum () override |
| Public Member Functions inherited from holistic_fusion::Measurement | |
| Measurement (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm &robustNorm, const MeasurementTypeEnum &measurementTypeEnum) | |
| Constructor to create a unary measurement. | |
| virtual | ~Measurement ()=default |
| const std::string & | measurementName () const |
| Names. | |
| const std::string & | sensorFrameName () const |
| const std::string & | sensorFrameCorrectedName () const |
| int | measurementRate () const |
| Rest. | |
| const RobustNorm & | robustNorm () const |
| const RobustNormEnum & | robustNormEnum () const |
| const double & | robustNormConstant () const |
| void | setMeasurementName (std::string measurementName) |
| void | setSensorFrameName (std::string sensorFrameName) |
Protected Attributes | |
| double | timeK_ |
| double | covarianceViolationThreshold_ |
| Protected Attributes inherited from holistic_fusion::Measurement | |
| std::string | measurementName_ |
| int | measurementRate_ |
| std::string | sensorFrameName_ |
| std::string | sensorFrameCorrectedName_ |
| MeasurementTypeEnum | measurementTypeEnum_ |
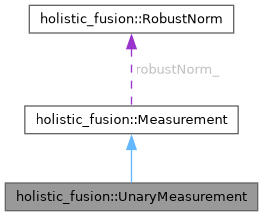
| RobustNorm | robustNorm_ |
Friends | |
| std::ostream & | operator<< (std::ostream &os, const UnaryMeasurement &unaryMeasurement) |
Detailed Description
Class to represent a unary measurement in the graph.
Description: This class is used to represent a unary measurement in the graph.
Definition at line 21 of file UnaryMeasurement.h.
Constructor & Destructor Documentation
◆ UnaryMeasurement()
|
inline |
Constructor to create a unary measurement.
Constructor to create a unary measurement.
- Parameters
-
measurementName Name of the measurement. measurementRate Rate of the measurement. Mostly used for checking in the core whether all is working correctly. sensorFrameName Name of the sensor frame. sensorFrameCorrectedName Name of the corrected sensor frame. robustNorm Robust norm to be used for the measurement. measurementTypeEnum Type of the measurement. timeStamp Time stamp of the measurement. Argument of parent class. covarianceViolationThreshold Threshold for the covariance violation. Argument of parent class.
Definition at line 32 of file UnaryMeasurement.h.
◆ ~UnaryMeasurement()
|
overridedefault |
Member Function Documentation
◆ covarianceViolationThreshold()
|
inlinenodiscard |
Definition at line 61 of file UnaryMeasurement.h.
◆ lv_sensorFrameName()
|
inline |
Definition at line 59 of file UnaryMeasurement.h.
◆ measurementTypeEnum()
|
inlineoverridevirtual |
Implements holistic_fusion::Measurement.
Definition at line 62 of file UnaryMeasurement.h.
◆ summary()
|
inlinenodiscardvirtual |
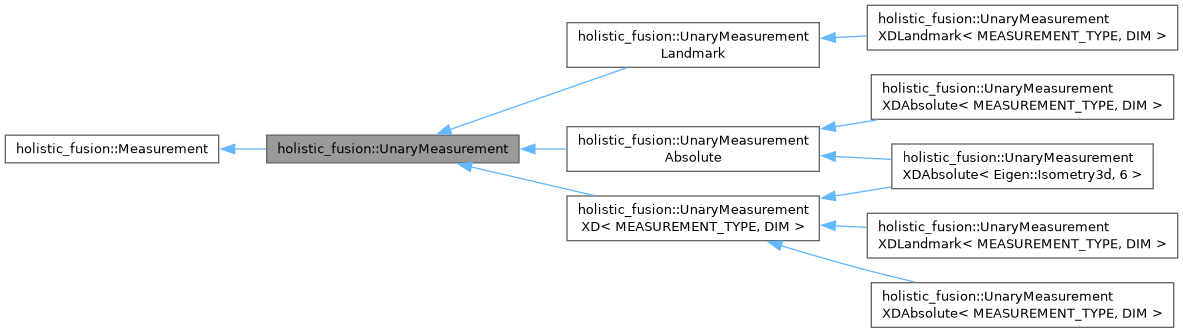
Reimplemented in holistic_fusion::UnaryMeasurementAbsolute, holistic_fusion::UnaryMeasurementLandmark, holistic_fusion::UnaryMeasurementXD< MEASUREMENT_TYPE, DIM >, holistic_fusion::UnaryMeasurementXDAbsolute< MEASUREMENT_TYPE, DIM >, holistic_fusion::UnaryMeasurementXDAbsolute< Eigen::Isometry3d, 6 >, and holistic_fusion::UnaryMeasurementXDLandmark< MEASUREMENT_TYPE, DIM >.
Definition at line 43 of file UnaryMeasurement.h.
◆ timeK()
|
inlinenodiscard |
Definition at line 60 of file UnaryMeasurement.h.
Friends And Related Symbol Documentation
◆ operator<<
|
friend |
Definition at line 53 of file UnaryMeasurement.h.
Member Data Documentation
◆ covarianceViolationThreshold_
|
protected |
Definition at line 67 of file UnaryMeasurement.h.
◆ timeK_
|
protected |
Definition at line 66 of file UnaryMeasurement.h.
The documentation for this class was generated from the following file:
- holistic_fusion/include/holistic_fusion/measurements/UnaryMeasurement.h
