|
| | UnaryMeasurementXD (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm robustNorm, const double timeStamp, const double covarianceViolationThreshold, const MEASUREMENT_TYPE &unaryMeasurement, const Eigen::Matrix< double, DIM, 1 > &unaryMeasurementNoiseDensity) |
| | Constructor to create an absolute unary measurement.
|
| | ~UnaryMeasurementXD () override=default |
| std::string | summary () const override |
| const MEASUREMENT_TYPE & | unaryMeasurement () const |
| MEASUREMENT_TYPE & | unaryMeasurement () |
| const Eigen::Matrix< double, DIM, 1 > & | unaryMeasurementNoiseDensity () const |
| const Eigen::Matrix< double, DIM, 1 > & | unaryMeasurementNoiseVariances () const |
| const Eigen::Matrix< double, DIM, DIM > | unaryMeasurementNoiseCovariance () const |
| MEASUREMENT_TYPE & | lv_unaryMeasurement () |
| | UnaryMeasurement (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm robustNorm, const double timeStamp, const double covarianceViolationThreshold) |
| | Constructor to create a unary measurement.
|
| | ~UnaryMeasurement () override=default |
| std::string & | lv_sensorFrameName () |
| double | timeK () const |
| double | covarianceViolationThreshold () const |
| const MeasurementTypeEnum & | measurementTypeEnum () override |
| | Measurement (const std::string &measurementName, const int measurementRate, const std::string &sensorFrameName, const std::string &sensorFrameCorrectedName, const RobustNorm &robustNorm, const MeasurementTypeEnum &measurementTypeEnum) |
| | Constructor to create a unary measurement.
|
| virtual | ~Measurement ()=default |
| const std::string & | measurementName () const |
| | Names.
|
| const std::string & | sensorFrameName () const |
| const std::string & | sensorFrameCorrectedName () const |
| int | measurementRate () const |
| | Rest.
|
| const RobustNorm & | robustNorm () const |
| const RobustNormEnum & | robustNormEnum () const |
| const double & | robustNormConstant () const |
| void | setMeasurementName (std::string measurementName) |
| void | setSensorFrameName (std::string sensorFrameName) |
template<class MEASUREMENT_TYPE, int DIM>
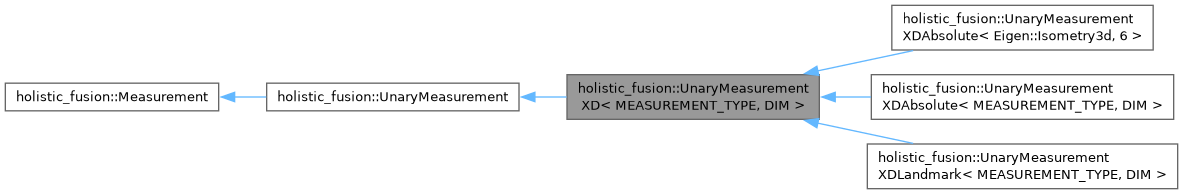
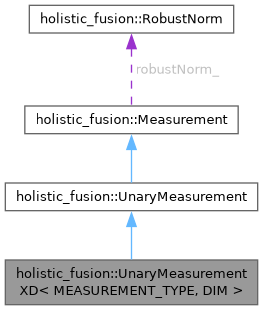
class holistic_fusion::UnaryMeasurementXD< MEASUREMENT_TYPE, DIM >
Class to represent x-dimensional unary measurement in the graph.
Description: This class is used to represent x-dimensional unary measurement in the graph.
- Template Parameters
-
| MEASUREMENT_TYPE | The type of the unary measurement. E.g. Eigen::Vector3d for a 3D position measurement. |
| DIM | The dimension of the unary measurement. E.g. '3' for a 3D position measurement. |
Definition at line 25 of file UnaryMeasurementXD.h.
template<class MEASUREMENT_TYPE, int DIM>
| holistic_fusion::UnaryMeasurementXD< MEASUREMENT_TYPE, DIM >::UnaryMeasurementXD |
( |
const std::string & | measurementName, |
|
|
const int | measurementRate, |
|
|
const std::string & | sensorFrameName, |
|
|
const std::string & | sensorFrameCorrectedName, |
|
|
const RobustNorm | robustNorm, |
|
|
const double | timeStamp, |
|
|
const double | covarianceViolationThreshold, |
|
|
const MEASUREMENT_TYPE & | unaryMeasurement, |
|
|
const Eigen::Matrix< double, DIM, 1 > & | unaryMeasurementNoiseDensity ) |
|
inline |
Constructor to create an absolute unary measurement.
Constructor to create a unary measurement.
Constructor to create a unary measurement.
- Parameters
-
| measurementName | Name of the measurement. |
| measurementRate | Rate of the measurement. Mostly used for checking in the core whether all is working correctly. |
| sensorFrameName | Name of the sensor frame. |
| sensorFrameCorrectedName | Name of the corrected sensor frame. |
| robustNorm | Robust norm to be used for the measurement. |
| measurementTypeEnum | Type of the measurement. |
| timeStamp | Time stamp of the measurement. Argument of parent class. |
| covarianceViolationThreshold | Threshold for the covariance violation. Argument of parent class. |
| unaryMeasurement | The templated unary measurement. |
| unaryMeasurementNoiseDensity | The noise density of the unary measurement. |
Definition at line 36 of file UnaryMeasurementXD.h.