#include <GmsfUnaryExpressionLocalVelocity3.h>
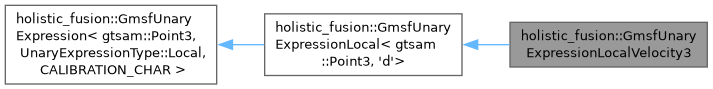
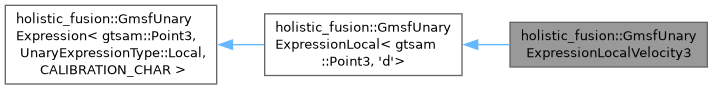
Public Member Functions | |
| GmsfUnaryExpressionLocalVelocity3 (const std::shared_ptr< UnaryMeasurementXD< Eigen::Vector3d, 3 > > &velocityUnaryMeasurementPtr, const std::string &imuFrameName, const Eigen::Isometry3d &T_I_sensorFrame, const std::shared_ptr< holistic_fusion::ImuBuffer > imuBufferPtr) | |
| GmsfUnaryExpressionLocalVelocity3 (const std::shared_ptr< UnaryMeasurementXD< Eigen::Vector3d, 3 > > &velocityUnaryMeasurementPtr, const std::string &imuFrameName, const Eigen::Isometry3d &T_I_sensorFrame, const Eigen::Vector3d &angularVelocity) | |
| ~GmsfUnaryExpressionLocalVelocity3 ()=default | |
| const gtsam::Vector | getNoiseDensity () const override |
| const gtsam::Point3 | getGtsamMeasurementValue () const override |
| Public Member Functions inherited from holistic_fusion::GmsfUnaryExpressionLocal< gtsam::Point3, 'd'> | |
| GmsfUnaryExpressionLocal (const std::shared_ptr< UnaryMeasurement > &baseUnaryAbsoluteMeasurementPtr, const std::string &imuFrameName, const Eigen::Isometry3d &T_I_sensorFrame) | |
| ~GmsfUnaryExpressionLocal ()=default | |
| Public Member Functions inherited from holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR > | |
| GmsfUnaryExpression (const std::shared_ptr< UnaryMeasurement > &gmsfBaseUnaryMeasurementPtr, const std::string &imuFrameName, const Eigen::Isometry3d &T_I_sensorFrame) | |
| ~GmsfUnaryExpression ()=default | |
| gtsam::Expression< gtsam::Point3 > | createAndReturnExpression (const gtsam::Key &closestGeneralKey, DynamicDictionaryContainer >samDynamicExpressionKeys, const gtsam::NavState &W_imuPropagatedState, const bool optimizeReferenceFramePosesWrtWorldFlag, const bool centerMeasurementsAtKeyframePositionBeforeAlignmentFlag, const bool optimizeExtrinsicSensorToSensorCorrectedOffsetFlag) |
| virtual const std::shared_ptr< UnaryMeasurement > & | getGmsfBaseUnaryMeasurementPtr () |
| double | getTimestamp () const |
| const gtsam::Values & | getNewOnlineGraphStateValues () const |
| const gtsam::Values & | getNewOfflineGraphStateValues () const |
| const std::vector< gtsam::PriorFactor< gtsam::Pose3 > > & | getNewOnlinePosePriorFactors () const |
| const std::vector< gtsam::PriorFactor< gtsam::Point3 > > & | getNewOnlineDynamicPriorFactors () const |
| const std::vector< gtsam::BetweenFactor< gtsam::Pose3 > > & | getNewOnlineAndOfflinePoseBetweenFactors () const |
| const Eigen::Isometry3d & | getT_I_sensorFrameInit () const |
Protected Member Functions | |
| void | generateImuStateInWorldFrameAtKey (const gtsam::Key &closestGeneralKey) override |
| void | transformImuStateToSensorFrameState () final |
| void | applyExtrinsicCalibrationCorrection (const gtsam::Point3_ &exp_correction) final |
| gtsam::Pose3 | convertToPose3 (const gtsam::Point3 &measurement) final |
| gtsam::Point3 | convertFromPose3 (const gtsam::Pose3 &pose) final |
| const gtsam::Expression< gtsam::Point3 > | getGtsamExpression () const override |
| Protected Member Functions inherited from holistic_fusion::GmsfUnaryExpressionLocal< gtsam::Point3, 'd'> | |
| void | transformImuStateFromWorldToReferenceFrame (DynamicDictionaryContainer >samDynamicExpressionKeys, const gtsam::NavState &W_currentPropagatedState, const bool centerMeasurementsAtKeyframePositionBeforeAlignmentFlag) final |
| void | transformLandmarkInWorldToImuFrame (DynamicDictionaryContainer >samDynamicExpressionKeys, const gtsam::NavState &W_currentPropagatedState) final |
| Protected Member Functions inherited from holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR > | |
| virtual void | transformSensorFrameStateToSensorFrameCorrectedState (DynamicDictionaryContainer >samDynamicExpressionKeys) |
| virtual void | applyExtrinsicCalibrationCorrection (const gtsam::Expression< gtsam::Point3 > &exp_C_sensorFrame_sensorFrameCorrected)=0 |
Private Attributes | |
| std::shared_ptr< UnaryMeasurementXD< Eigen::Vector3d, 3 > > | velocityUnaryMeasurementPtr_ |
| gtsam::Point3 | angularVelocity_ |
| bool | foundImuMeasurementFlag_ = false |
| gtsam::Expression< gtsam::Point3 > | exp_sensorFrame_v_fixedFrame_sensorFrame_ |
| gtsam::Expression< gtsam::Rot3 > | exp_R_fixedFrame_I_ |
| gtsam::Expression< gtsam::Point3 > | exp_I_w_W_I_ |
Additional Inherited Members | |
| Public Types inherited from holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR > | |
| using | template_type |
| Protected Attributes inherited from holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR > | |
| const std::shared_ptr< UnaryMeasurement > | gmsfBaseUnaryMeasurementPtr_ |
| const std::string | imuFrame_ |
| Eigen::Isometry3d | T_I_sensorFrameInit_ |
| gtsam::Values | newOnlineStateValues_ |
| gtsam::Values | newOfflineStateValues_ |
| std::vector< gtsam::PriorFactor< gtsam::Pose3 > > | newOnlinePosePriorFactors_ |
| std::vector< gtsam::PriorFactor< gtsam::Point3 > > | newOnlineDynamicPriorFactors_ |
| std::vector< gtsam::BetweenFactor< gtsam::Pose3 > > | newOnlineAndOfflinePoseBetweenFactors_ |
Detailed Description
Definition at line 24 of file GmsfUnaryExpressionLocalVelocity3.h.
Constructor & Destructor Documentation
◆ GmsfUnaryExpressionLocalVelocity3() [1/2]
|
inline |
Definition at line 27 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ GmsfUnaryExpressionLocalVelocity3() [2/2]
|
inline |
Definition at line 53 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ ~GmsfUnaryExpressionLocalVelocity3()
|
default |
Member Function Documentation
◆ applyExtrinsicCalibrationCorrection()
|
inlinefinalprotected |
Definition at line 122 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ convertFromPose3()
|
inlinefinalprotectedvirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 130 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ convertToPose3()
|
inlinefinalprotectedvirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 128 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ generateImuStateInWorldFrameAtKey()
|
inlineoverrideprotectedvirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 79 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ getGtsamExpression()
|
inlinenodiscardoverrideprotectedvirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 133 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ getGtsamMeasurementValue()
|
inlinenodiscardoverridevirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 73 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ getNoiseDensity()
|
inlinenodiscardoverridevirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 68 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ transformImuStateToSensorFrameState()
|
inlinefinalprotectedvirtual |
Implements holistic_fusion::GmsfUnaryExpression< gtsam::Point3, UnaryExpressionType::Local, CALIBRATION_CHAR >.
Definition at line 105 of file GmsfUnaryExpressionLocalVelocity3.h.
Member Data Documentation
◆ angularVelocity_
|
private |
Definition at line 142 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ exp_I_w_W_I_
|
private |
Definition at line 148 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ exp_R_fixedFrame_I_
|
private |
Definition at line 147 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ exp_sensorFrame_v_fixedFrame_sensorFrame_
|
private |
Definition at line 146 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ foundImuMeasurementFlag_
|
private |
Definition at line 143 of file GmsfUnaryExpressionLocalVelocity3.h.
◆ velocityUnaryMeasurementPtr_
|
private |
Definition at line 139 of file GmsfUnaryExpressionLocalVelocity3.h.
The documentation for this class was generated from the following file:
- holistic_fusion/include/holistic_fusion/factors/gmsf_expression/GmsfUnaryExpressionLocalVelocity3.h
