Loading...
Searching...
No Matches
holistic_fusion::HolisticFusionClassic Class Reference
#include <HolisticFusionClassic.h>
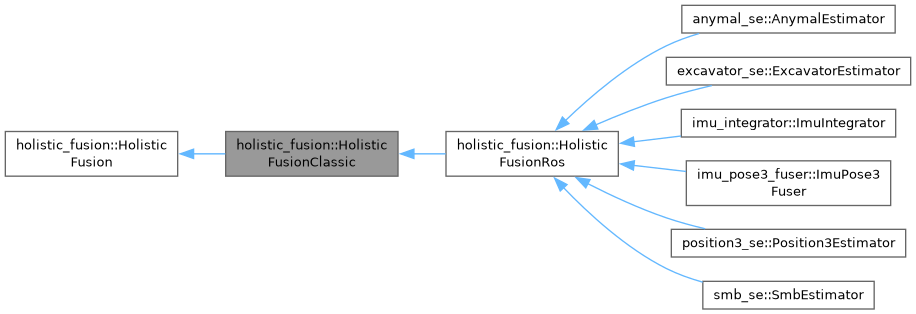
Inheritance diagram for holistic_fusion::HolisticFusionClassic:
Collaboration diagram for holistic_fusion::HolisticFusionClassic:
Public Member Functions | |
| HolisticFusionClassic () | |
| virtual | ~HolisticFusionClassic ()=default |
| void | addUnaryRollAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &roll_F_S) override |
| Unary Measurements / Absolute Measurements. | |
| void | addUnaryPitchAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &pitch_F_S) override |
| void | addUnaryYawAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &yaw_W_S) override |
| void | addBinaryPose3Measurement (const BinaryMeasurementXD< Eigen::Isometry3d, 6 > &F_T_F_S) override |
| Binary Measurements. | |
| Public Member Functions inherited from holistic_fusion::HolisticFusion | |
| HolisticFusion () | |
| Constructor --------—. | |
| virtual | ~HolisticFusion () |
| Destructor --------—. | |
| void | setup (const std::shared_ptr< GraphConfig > graphConfigPtr, const std::shared_ptr< StaticTransforms > staticTransformsPtr) |
| bool | initYawAndPositionInWorld (const double yaw_W_frame1, const Eigen::Vector3d &W_t_W_frame2, const std::string &frame1, const std::string &frame2) |
| bool | initYawAndPosition (const UnaryMeasurementXD< Eigen::Isometry3d, 6 > &unary6DMeasurement) |
| bool | initWorldFrameToFixedFrameTransform (const Eigen::Isometry3d &T_W_F, const std::string &fixedFrame) |
| bool | optimizeSlowBatchSmoother (int maxIterations, const std::string &savePath, const bool saveCovarianceFlag) |
| std::optional< BatchOptimizationResult > | optimizeSlowBatchSmoother (int maxIterations, const bool computePoseCovarianceFlag) |
| bool | logRealTimeNavStates (const std::string &savePath) |
| bool | areYawAndPositionInited () const |
| bool | areRollAndPitchInited () const |
| bool | isGraphInited () const |
| bool | getNormalOperationFlag () const |
| bool | addCoreImuMeasurementAndGetState (const Eigen::Vector3d &linearAcc, const Eigen::Vector3d &angularVel, const double imuTimeK, std::shared_ptr< SafeIntegratedNavState > &returnPreIntegratedNavStatePtr, std::shared_ptr< SafeNavStateWithCovarianceAndBias > &returnOptimizedStateWithCovarianceAndBiasPtr, Eigen::Matrix< double, 6, 1 > &returnAddedImuMeasurements) |
| Main: IMU --------------------—. | |
| virtual void | addUnaryPose3AbsoluteMeasurement (const UnaryMeasurementXDAbsolute< Eigen::Isometry3d, 6 > &R_T_R_S, const bool addToOnlineSmootherFlag=true)=0 |
| Unary Measurements / Absolute Measurements. | |
| virtual void | addUnaryPosition3AbsoluteMeasurement (UnaryMeasurementXDAbsolute< Eigen::Vector3d, 3 > &R_t_R_S)=0 |
| virtual void | addUnaryVelocity3AbsoluteMeasurement (UnaryMeasurementXDAbsolute< Eigen::Vector3d, 3 > &R_v_R_S)=0 |
| virtual void | addUnaryVelocity3LocalMeasurement (UnaryMeasurementXD< Eigen::Vector3d, 3 > &S_v_R_S)=0 |
| virtual void | addUnaryPosition3LandmarkMeasurement (UnaryMeasurementXDLandmark< Eigen::Vector3d, 3 > &S_t_S_L, const int landmarkCreationCounter)=0 |
| Landmark Measurements. | |
| virtual void | addUnaryBearing3LandmarkMeasurement (UnaryMeasurementXDLandmark< Eigen::Vector3d, 3 > &S_bearing_S_L)=0 |
| bool | addZeroMotionFactor (double timeKm1, double timeK, double noiseDensity) |
| bool | addZeroVelocityFactor (double timeK, double noiseDensity) |
Additional Inherited Members | |
| Protected Member Functions inherited from holistic_fusion::HolisticFusion | |
| template<int DIM> | |
| bool | isCovarianceViolated_ (const Eigen::Matrix< double, DIM, 1 > &covariance, const double covarianceViolationThreshold) |
| Convenience functions. | |
| void | pretendFirstMeasurementReceived () |
| bool | checkAndPrintCovarianceViolation_ (const std::string &measurementName, const bool violatedFlag) |
| Protected Attributes inherited from holistic_fusion::HolisticFusion | |
| std::shared_ptr< GraphConfig > | graphConfigPtr_ = nullptr |
| std::shared_ptr< StaticTransforms > | staticTransformsPtr_ = nullptr |
| std::shared_ptr< GraphManager > | graphMgrPtr_ = nullptr |
| std::shared_ptr< holistic_fusion::ImuBuffer > | coreImuBufferPtr_ |
| std::mutex | optimizeGraphMutex_ |
| bool | alignedImuFlag_ = false |
| Flags / Initialization. | |
| bool | foundInitialYawAndPositionFlag_ = false |
| bool | initedGraphFlag_ = false |
| bool | validFirstMeasurementReceivedFlag_ = false |
| bool | optimizeGraphFlag_ = false |
| bool | normalOperationFlag_ = false |
| long | imuCallbackCounter_ = 0 |
| std::unordered_set< std::string > | measurementsWithViolatedCovariance_ |
Detailed Description
Definition at line 21 of file HolisticFusionClassic.h.
Constructor & Destructor Documentation
◆ HolisticFusionClassic()
| holistic_fusion::HolisticFusionClassic::HolisticFusionClassic | ( | ) |
Definition at line 25 of file HolisticFusionClassic.cpp.
◆ ~HolisticFusionClassic()
|
virtualdefault |
Member Function Documentation
◆ addBinaryPose3Measurement()
|
overridevirtual |
Binary Measurements.
Implements holistic_fusion::HolisticFusion.
Definition at line 127 of file HolisticFusionClassic.cpp.
◆ addUnaryPitchAbsoluteMeasurement()
|
overridevirtual |
Implements holistic_fusion::HolisticFusion.
Definition at line 93 of file HolisticFusionClassic.cpp.
◆ addUnaryRollAbsoluteMeasurement()
|
overridevirtual |
Unary Measurements / Absolute Measurements.
Implements holistic_fusion::HolisticFusion.
Definition at line 61 of file HolisticFusionClassic.cpp.
◆ addUnaryYawAbsoluteMeasurement()
|
overridevirtual |
Implements holistic_fusion::HolisticFusion.
Definition at line 30 of file HolisticFusionClassic.cpp.
The documentation for this class was generated from the following files:
- holistic_fusion/include/holistic_fusion/interface/HolisticFusionClassic.h
- holistic_fusion/src/lib/HolisticFusionClassic.cpp
