|
| | Position3Estimator (std::shared_ptr< ros::NodeHandle > privateNodePtr) |
| | ~Position3Estimator ()=default |
| void | setup () |
| | HolisticFusionRos (const std::shared_ptr< ros::NodeHandle > &privateNodePtr) |
| | ~HolisticFusionRos () override=default |
| void | setup (const std::shared_ptr< StaticTransforms > staticTransformsPtr) |
| | HolisticFusionClassic () |
| virtual | ~HolisticFusionClassic ()=default |
| void | addUnaryRollAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &roll_F_S) override |
| | Unary Measurements / Absolute Measurements.
|
| void | addUnaryPitchAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &pitch_F_S) override |
| void | addUnaryYawAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< double, 1 > &yaw_W_S) override |
| void | addBinaryPose3Measurement (const BinaryMeasurementXD< Eigen::Isometry3d, 6 > &F_T_F_S) override |
| | Binary Measurements.
|
| | HolisticFusion () |
| | Constructor --------—.
|
| virtual | ~HolisticFusion () |
| | Destructor --------—.
|
| void | setup (const std::shared_ptr< GraphConfig > graphConfigPtr, const std::shared_ptr< StaticTransforms > staticTransformsPtr) |
| bool | initYawAndPositionInWorld (const double yaw_W_frame1, const Eigen::Vector3d &W_t_W_frame2, const std::string &frame1, const std::string &frame2) |
| bool | initYawAndPosition (const UnaryMeasurementXD< Eigen::Isometry3d, 6 > &unary6DMeasurement) |
| bool | initWorldFrameToFixedFrameTransform (const Eigen::Isometry3d &T_W_F, const std::string &fixedFrame) |
| bool | optimizeSlowBatchSmoother (int maxIterations, const std::string &savePath, const bool saveCovarianceFlag) |
| std::optional< BatchOptimizationResult > | optimizeSlowBatchSmoother (int maxIterations, const bool computePoseCovarianceFlag) |
| bool | logRealTimeNavStates (const std::string &savePath) |
| bool | areYawAndPositionInited () const |
| bool | areRollAndPitchInited () const |
| bool | isGraphInited () const |
| bool | getNormalOperationFlag () const |
| bool | addCoreImuMeasurementAndGetState (const Eigen::Vector3d &linearAcc, const Eigen::Vector3d &angularVel, const double imuTimeK, std::shared_ptr< SafeIntegratedNavState > &returnPreIntegratedNavStatePtr, std::shared_ptr< SafeNavStateWithCovarianceAndBias > &returnOptimizedStateWithCovarianceAndBiasPtr, Eigen::Matrix< double, 6, 1 > &returnAddedImuMeasurements) |
| | Main: IMU --------------------—.
|
| bool | addZeroMotionFactor (double timeKm1, double timeK, double noiseDensity) |
| bool | addZeroVelocityFactor (double timeK, double noiseDensity) |
| | HolisticFusionHolistic () |
| virtual | ~HolisticFusionHolistic ()=default |
| void | addUnaryPose3AbsoluteMeasurement (const UnaryMeasurementXDAbsolute< Eigen::Isometry3d, 6 > &R_T_R_S, const bool addToOnlineSmootherFlag=true) override |
| | Unary Measurements / Absolute Measurements: In reference frame --> systematic drift.
|
| void | addUnaryPosition3AbsoluteMeasurement (UnaryMeasurementXDAbsolute< Eigen::Vector3d, 3 > &R_t_R_S) override |
| void | addUnaryHeadingAbsoluteMeasurement (const UnaryMeasurementXDAbsolute< Eigen::Matrix3d, 1 > &R_M_S) |
| void | addUnaryVelocity3AbsoluteMeasurement (UnaryMeasurementXDAbsolute< Eigen::Vector3d, 3 > &R_v_R_S) override |
| void | addUnaryVelocity3LocalMeasurement (UnaryMeasurementXD< Eigen::Vector3d, 3 > &S_v_F_S) override |
| void | addUnaryVelocity3LocalMovingFrameMeasurement (UnaryMeasurementXD< Eigen::Vector3d, 3 > &S_v_F_S, const Eigen::Isometry3d &T_I_sensorFrame, const Eigen::Vector3d &I_w_W_I) |
| void | addUnaryPosition3LandmarkMeasurement (UnaryMeasurementXDLandmark< Eigen::Vector3d, 3 > &S_t_S_L, const int landmarkCreationCounter) override |
| | Landmark Measurements: No systematic drift.
|
| void | addUnaryBearing3LandmarkMeasurement (UnaryMeasurementXDLandmark< Eigen::Vector3d, 3 > &S_bearing_S_L) override |
|
| void | initializePublishers (ros::NodeHandle &privateNode) override |
| void | initializeSubscribers (ros::NodeHandle &privateNode) override |
| void | initializeMessages (ros::NodeHandle &privateNode) override |
| void | initializeServices (ros::NodeHandle &privateNode) override |
| void | readParams (const ros::NodeHandle &privateNode) override |
| bool | srvOfflineSmootherOptimizeCallback (holistic_fusion_ros_msgs::OfflineOptimizationTrigger::Request &req, holistic_fusion_ros_msgs::OfflineOptimizationTrigger::Response &res) override |
| virtual void | imuCallback (const sensor_msgs::Imu::ConstPtr &imuPtr) |
| bool | srvLogRealTimeNavStatesCallback (std_srvs::Trigger::Request &req, std_srvs::Trigger::Response &res) |
| virtual void | publishState (const std::shared_ptr< holistic_fusion::SafeIntegratedNavState > &integratedNavStatePtr, const std::shared_ptr< holistic_fusion::SafeNavStateWithCovarianceAndBias > &optimizedStateWithCovarianceAndBiasPtr) |
| void | publishNonTimeCriticalData (const Eigen::Matrix< double, 6, 6 > poseCovarianceRos, const Eigen::Matrix< double, 6, 6 > twistCovarianceRos, const Eigen::Vector3d positionVarianceRos, const Eigen::Vector3d orientationVarianceRos, const std::shared_ptr< const holistic_fusion::SafeIntegratedNavState > integratedNavStatePtr, const std::shared_ptr< const holistic_fusion::SafeNavStateWithCovarianceAndBias > optimizedStateWithCovarianceAndBiasPtr) |
| void | publishOptimizedStateAndBias (const std::shared_ptr< const holistic_fusion::SafeNavStateWithCovarianceAndBias > optimizedStateWithCovarianceAndBiasPtr, const Eigen::Matrix< double, 6, 6 > &poseCovarianceRos, const Eigen::Matrix< double, 6, 6 > &twistCovarianceRos) |
| void | publishTfTreeTransform (const std::string &frameName, const std::string &childFrameName, double timeStamp, const Eigen::Isometry3d &T_frame_childFrame) |
| void | publishImuOdoms (const std::shared_ptr< const holistic_fusion::SafeIntegratedNavState > &preIntegratedNavStatePtr, const Eigen::Matrix< double, 6, 6 > &poseCovarianceRos, const Eigen::Matrix< double, 6, 6 > &twistCovarianceRos) const |
| void | publishDiagVarianceVectors (const Eigen::Vector3d &posVarianceRos, const Eigen::Vector3d &rotVarianceRos, const double timeStamp) const |
| void | publishVelocityMarkers (const std::shared_ptr< const holistic_fusion::SafeIntegratedNavState > &navStatePtr) const |
| void | publishImuPaths (const std::shared_ptr< const holistic_fusion::SafeIntegratedNavState > &navStatePtr) const |
| void | publishAddedImuMeas (const Eigen::Matrix< double, 6, 1 > &addedImuMeas, const ros::Time &stamp) const |
| long | secondsSinceStart () |
| template<int DIM> |
| bool | isCovarianceViolated_ (const Eigen::Matrix< double, DIM, 1 > &covariance, const double covarianceViolationThreshold) |
| | Convenience functions.
|
| void | pretendFirstMeasurementReceived () |
| bool | checkAndPrintCovarianceViolation_ (const std::string &measurementName, const bool violatedFlag) |
|
| ros::Publisher | pubMeasWorldPrismPositionPath_ |
| ros::Publisher | pubMeasWorldGnssPositionPath_ |
| ros::Publisher | pubMeasWorldGnssOfflinePosePath_ |
| nav_msgs::PathPtr | measPosition_worldPrismPositionPathPtr_ |
| nav_msgs::PathPtr | measPosition_worldGnssPositionPathPtr_ |
| nav_msgs::PathPtr | measPosition_worldGnssOfflinePosePathPtr_ |
| ros::ServiceServer | srvTogglePrismPositionUnary_ |
| ros::ServiceServer | srvToggleGnssPositionUnary_ |
| ros::ServiceServer | srvToggleGnssOfflinePoseUnary_ |
| ros::Subscriber | subPrismPosition_ |
| ros::Subscriber | subGnssPosition_ |
| ros::Subscriber | subGnssOfflinePose_ |
| tf::TransformListener | tfListener_ |
| std::chrono::time_point< std::chrono::high_resolution_clock > | startTime_ |
| std::chrono::time_point< std::chrono::high_resolution_clock > | currentTime_ |
| std::shared_ptr< holistic_fusion::GnssHandler > | gnssHandlerPtr_ |
| Eigen::Matrix< double, 6, 1 > | initialSe3AlignmentNoise_ = 10 * Eigen::Matrix<double, 6, 1>::Ones() |
| Eigen::Matrix< double, 6, 1 > | gnssSe3AlignmentRandomWalk_ = 1.0 * Eigen::Matrix<double, 6, 1>::Ones() |
| Eigen::Matrix< double, 6, 1 > | prismSe3AlignmentRandomWalk_ = 1.0 * Eigen::Matrix<double, 6, 1>::Ones() |
| std::shared_ptr< holistic_fusion::TrajectoryAlignmentHandler > | trajectoryAlignmentHandler_ |
| double | prismPositionRate_ = 20.0 |
| double | gnssPositionRate_ = 10.0 |
| double | gnssOfflinePoseRate_ = 10.0 |
| double | prismPositionMeasUnaryNoise_ = 1.0 |
| double | gnssPositionMeasUnaryNoise_ = 1.0 |
| Eigen::Matrix< double, 6, 1 > | gnssOfflinePoseMeasUnaryNoise_ = 1.0 * Eigen::Matrix<double, 6, 1>::Ones() |
| bool | initializeUsingGnssFlag_ = false |
| int | prismPositionCallbackCounter_ = 0 |
| Eigen::Vector3d | initialPrismPosition_ = Eigen::Vector3d::Zero() |
| bool | prismMovedEnoughFlag_ = false |
| Eigen::Vector3d | accumulatedGnssCoordinates_ {0.0, 0.0, 0.0} |
| int | gnssPositionCallbackCounter_ = 0 |
| int | gnssOfflinePoseCallbackCounter_ = 0 |
| bool | alignedPrismAndGnssFlag_ = false |
| Eigen::Isometry3d | T_totalStation_enu_ = Eigen::Isometry3d::Identity() |
| Eigen::Isometry3d | T_totalStation_totalStationOld_ = Eigen::Isometry3d::Identity() |
| std::string | totalStationReferenceFrame_ = "" |
| std::string | gnssReferenceFrame_ = "" |
| bool | usePrismPositionUnaryFlag_ = constexprUsePrismPositionUnaryFlag_ |
| bool | useGnssPositionUnaryFlag_ = constexprUseGnssPositionUnaryFlag_ |
| bool | useGnssOfflinePoseUnaryFlag_ = constexprUseGnssOfflinePoseUnaryFlag_ |
|
| static void | addToPathMsg (const nav_msgs::PathPtr &pathPtr, const std::string &frameName, const ros::Time &stamp, const Eigen::Vector3d &t, int maxBufferLength) |
| static void | addToOdometryMsg (const nav_msgs::OdometryPtr &msgPtr, const std::string &fixedFrame, const std::string &movingFrame, const ros::Time &stamp, const Eigen::Isometry3d &T, const Eigen::Vector3d &W_v_W_F, const Eigen::Vector3d &W_w_W_F, const Eigen::Matrix< double, 6, 6 > &poseCovariance=Eigen::Matrix< double, 6, 6 >::Zero(), const Eigen::Matrix< double, 6, 6 > &twistCovariance=Eigen::Matrix< double, 6, 6 >::Zero()) |
| static void | addToPoseWithCovarianceStampedMsg (const geometry_msgs::PoseWithCovarianceStampedPtr &msgPtr, const std::string &frameName, const ros::Time &stamp, const Eigen::Isometry3d &T, const Eigen::Matrix< double, 6, 6 > &transformCovariance=Eigen::Matrix< double, 6, 6 >::Zero()) |
| static void | addToLandmarkMarkerArrayMsg (const visualization_msgs::MarkerArrayPtr &markerArrayPtr, const std::string &referenceFrameName, const ros::Time &stamp, const Eigen::Isometry3d &T_R_L, const std::string &transformName) |
| static void | extractCovariancesFromOptimizedState (Eigen::Matrix< double, 6, 6 > &poseCovarianceRos, Eigen::Matrix< double, 6, 6 > &twistCovarianceRos, const std::shared_ptr< holistic_fusion::SafeNavStateWithCovarianceAndBias > &optimizedStateWithCovarianceAndBiasPtr) |
| static void | createVelocityMarker (const std::string &referenceFrameName, const ros::Time &stamp, const Eigen::Vector3d &velocity, const Eigen::Vector3d &colorRgb, visualization_msgs::Marker &marker) |
| static void | createContactMarker (const std::string &referenceFrameName, const ros::Time &stamp, const Eigen::Vector3d &position, const std::string &nameSpace, const int id, const Eigen::Vector3d &colorRgb, visualization_msgs::Marker &marker) |
| ros::NodeHandle | privateNode |
| std::chrono::time_point< std::chrono::high_resolution_clock > | startTime |
| std::chrono::time_point< std::chrono::high_resolution_clock > | currentTime |
| tf::TransformBroadcaster | tfBroadcaster |
| std::string | referenceFrameAlignedNameId = "_holistic_fusion_aligned" |
| std::string | sensorFrameCorrectedNameId = "_holistic_fusion_corrected" |
| std::string | optimizationResultLoggingPath = "" |
| std::shared_ptr< GraphConfig > | graphConfigPtr_ = nullptr |
| std::shared_ptr< StaticTransforms > | staticTransformsPtr_ = nullptr |
| std::shared_ptr< GraphManager > | graphMgrPtr_ = nullptr |
| std::shared_ptr< holistic_fusion::ImuBuffer > | coreImuBufferPtr_ |
| std::mutex | optimizeGraphMutex_ |
| bool | alignedImuFlag_ = false |
| | Flags / Initialization.
|
| bool | foundInitialYawAndPositionFlag_ = false |
| bool | initedGraphFlag_ = false |
| bool | validFirstMeasurementReceivedFlag_ = false |
| bool | optimizeGraphFlag_ = false |
| bool | normalOperationFlag_ = false |
| long | imuCallbackCounter_ = 0 |
| std::unordered_set< std::string > | measurementsWithViolatedCovariance_ |
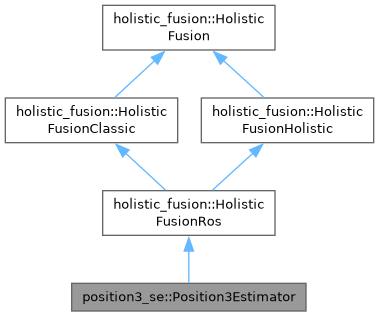
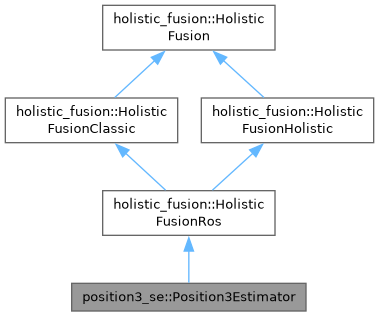
Definition at line 40 of file Position3Estimator.h.
| void position3_se::Position3Estimator::readParams |
( |
const ros::NodeHandle & | privateNode | ) |
|
|
overrideprotectedvirtual |
Position Measurment frame (Prism)
Position Measurment frame (GNSS)
Position Measurment frame (GNSS Offline Pose)
Noise Parameters -— Position measurement unary noise
Reimplemented from holistic_fusion::HolisticFusionRos.
Definition at line 17 of file readParams.cpp.